Unitree Dex3-1
Leistungssteuerung Geschickliche Hand, bedient alles
Kombiniert Kraft- und Positions-Hybridsteuerung, ist sensibel und zuverlässig,
und kann die präzise Bedienung des Objekts simulieren
Daten erfassen, sensibel und präzise
Open-Source-Links >
Dex3-1
Dex3-1 dreifingrige geschickliche Hand, mit 7 Freiheitsgraden 7 Bewegungen ab Werk: 6 mikro bürstenlose kraftgeregelte Gelenk-Direktantriebe, 1 mikro bürstenloser kraftgeregelter Gelenk-Getriebemotor, eine Hand mit 33 Tastsensoren. Kann mit dem G1 Humanoiden Roboter verwendet werden, um verschiedene komplexe Aktionen auszuführen.
Produktparameter
Benutzerhandbuch >
🤖 Unitree Dex3-1 Geschickliche Hand – Technische Spezifikationstabelle
| Kategorie | Der IC695CPE305LT-ABAD ist eine leistungsstarke Mittelklasse-CPU für die Emerson (GE Fanuc) PACSystems RX3i-Plattform. Sie verfügt über einen 1,1 GHz Prozessor und 5 MB nichtflüchtigen Flash-Speicher für komplexe Logik, Bewegungssteuerung und Multi-Protokoll-Kommunikation. Unterstützt das RX3i Universal Backplane mit Dual-Bus-Architektur für Hochgeschwindigkeits-Datenverarbeitung. Wird als 100 % nagelneues Originalgerät geliefert. | Wert | |||
|---|---|---|---|---|---|
| 🧱 Gehäuseparameter | Gewicht | 710g | |||
| Größe | 175mm × 88mm × 77mm | ||||
| Freiheitsgrade | Daumen × 3, Zeigefinger × 2, Mittelfinger × 2 | ||||
| Übertragungsmechanismus | 6 Direktantriebsmotoren + 1 Getriebemotor | ||||
| Fingertip-Sensoren | 33 Tastsensoren | ||||
| 🔩 Gelenkwinkel | Daumen Gelenk 0 | -60° ~ 60° | |||
| Daumen Gelenk 1 | -35° ~ 60° | ||||
| Daumen Gelenk 2 | 0° ~ 100° | ||||
| Zeigefinger Gelenk 0 | 0° ~ 90° | ||||
| Zeigefinger Gelenk 1 | 0° ~ 100° | ||||
| Mittelfinger Gelenk 0 | 0° ~ 90° | ||||
| Mittelfinger Gelenk 1 | 0° ~ 100° | ||||
| 🎯 Leistung | Wiederholgenauigkeit der Positionierung | ±2mm | |||
| Betriebsspannung | 12V ~ 58V | ||||
| Statischer Strom @ 58V | 0,2A | ||||
| Maximaler Strom | 10A | ||||
| Arbeitstemperaturbereich | -20°C ~ 60°C | ||||
| 🧪 Belastungsbedingungen | Maximales Greifgewicht (Handfläche nach unten) | 500g | |||
| Maximale Leistung (Handfläche nach unten) | 400W @ 3s | ||||
| Maximales Greifgewicht (Linke Handfläche) | 500g | ||||
| Maximale Leistung (Linke Handfläche) | 400W @ 3s | ||||
| 📡 Sensorparameter | Drucksensoren | 9 (Insgesamt: 33) | |||
| Auflösung Handflächen-Sensorarray | 2×2 × 3 | ||||
| Auflösung Fingerkissen-Sensorarray | 2×2 × 3 | ||||
| Auflösung Fingertip-Sensorarray | 3×1 × 3 | ||||
| Wahrnehmungsbereich | 10g ~ 2500g | ||||
| Maximale Belastung (Unbeschädigt) | 20kg | ||||
| 🔌 Kommunikation | Schnittstelle | USB2.0 | |||
| Rate | 1000Hz | ||||
| Gesamtpaketgröße | Sender: 1234 Bytes / Empfänger: 1270 Bytes | ||||
| 🧠 Rückmeldekanäle | Wahrnehmungsrückmeldung | Gelenkmodus, Position, Geschwindigkeit, Drehmoment, Temperatur, Spannung, Strom, Sensor-Druck & Temperatur, IMU | |||
| Steuerungsrückmeldung | Gelenkmodus, Position, Geschwindigkeit, Drehmoment, Steifigkeit, Dämpfung | ||||
| ⚙️ Gelenkmodul-Spezifikationen | Modell | F-1515-108 / F-1515-214 | |||
| Gewicht | 45g | ||||
| Größe | 34,8mm × 23,1mm × 23,3mm | ||||
| Übersetzungsverhältnis | 1:108 / 1:214 | ||||
| Maximales Drehmoment (Ideal) | 0,76Nm / 1,498Nm | ||||
| Maximales Drehmoment (Aktuell, Gleiche Richtung) | 0,49Nm / 0,86Nm | ||||
| Maximales Drehmoment (Aktuell, Gegenrichtung) | 1,37Nm / 3,1Nm | ||||
| Maximale Drehzahl | 23 rad/s / 11 rad/s | ||||
| Maximaler Leitungsstrom | 4,76A | ||||
| Steuerfrequenz | 1000Hz | ||||
| Kommunikationsmethode | Hochgeschwindigkeits-Unibus | ||||
Encoder-Typ</
Ähnliche Produkte
Warenkorb
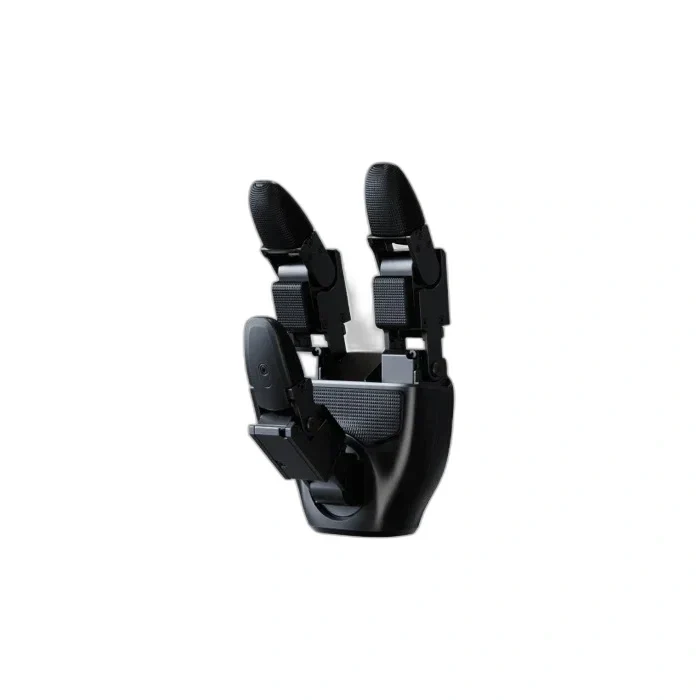 Unitree G1 Dex3-1 Kraft Ursprünglicher Preis war: 6.021,68 €339,00 €Aktueller Preis ist: 339,00 €.
|
Rezensionen
Es gibt noch keine Rezensionen.