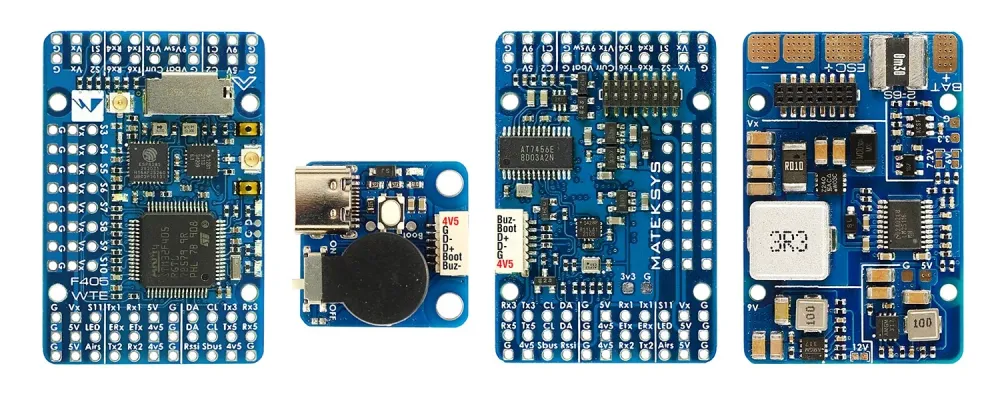
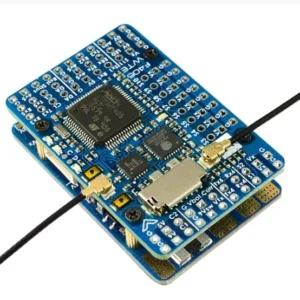
MATEK F405-WTE – Mateksys FLIGHT CONTROLLER SPEZIFIKATIONEN
Verwendung: Fahrzeuge und ferngesteuerte Spielzeuge
Alter empfehlen: 12+J,14+J
Herkunft: Festlandchina
Material: Verbundmaterial
Markenname: MATEKSYS
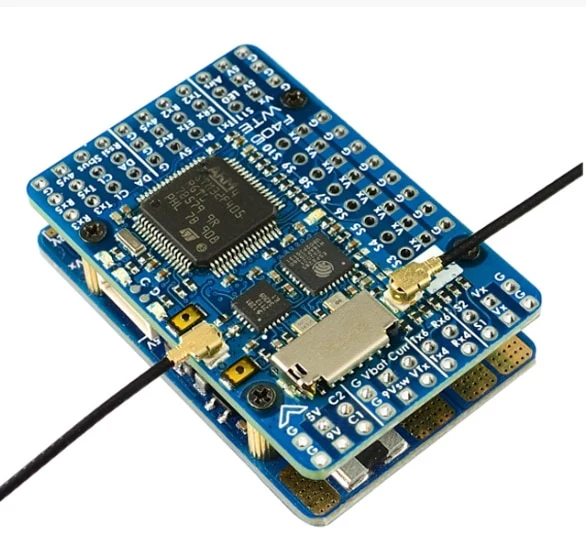
FLUGCONTROLLER F405-WTE
STM32F405RGT6, ICM42688P, SPL06, OSD, ESP WIFI-Telemetrie/ELRS 2,4G-Empfänger, 6xUARTs, 12x PWM, 1xI2C
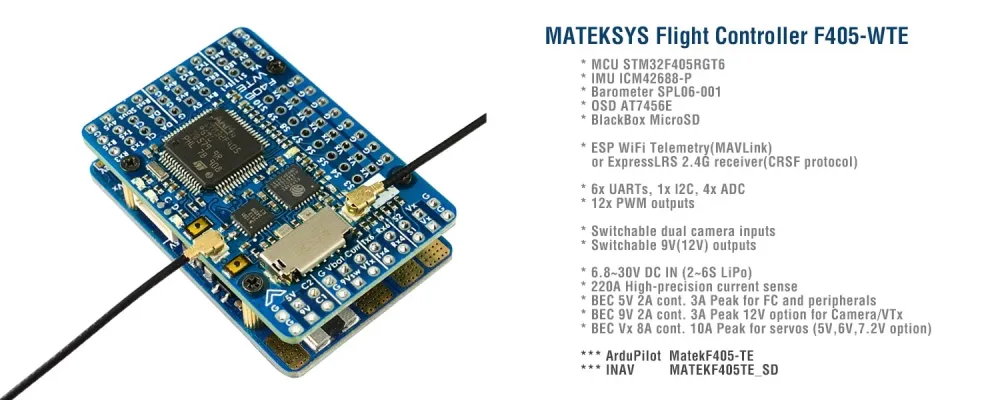
MATEKSYS Flight Controller F4O5-WTE MCU STM3ZFAOSRGT6 IMU ICM42688-P Barometer SPLO6-001 OSD AT7456E BlackBox MicroSD 2 8 2 2 2 ESP WiFi Telemetrie (MAVLink) 2 oder ExpressLRS 2.4G Empfänger (CRSF-Protokoll) 6x UARTs, Ix I2C, 4x ADC 85 12x PWM-Ausgänge Umschaltbare Dual-Kameraeingänge 4+
FC-Spezifikationen
-
MCU: STM32F405RGT6, 168 MHz, 1 MB Flash
-
IMU: ICM42688-P
-
Baro: SPL06-001
-
OSD: AT7456E
-
Blackbox: MicroSD-Kartensteckplatz
-
ESP WiFi Telemetrie (MAVLink, 14 dBm)
-
ExpressLRS 2.4G-Empfänger (CRSF-Protokoll, Telemetrie 12 dBm)
-
6x UARTs, 1x Softserial_Tx-Option (INAV)
-
12x PWM-Ausgänge
-
1x I2C
-
4x ADC (VBAT, Strom, RSSI, Fluggeschwindigkeit)
-
USB/Beep Extender mit Typ-C (USB2.0)
-
Schalter für zwei Kameraeingänge
-
9V (12V) für VTX-Netzschalter
FC-Firmware
-
ArduPilot: MatekF405-TE
-
INAV: MATEKF405TE_SD (nicht verfügbar im INAV-Konfigurator 4.x)
PDB
-
Eingangsspannungsbereich: 6,8–30 V (2–6S LiPo)
-
1x ESC Power Pads
-
Batteriespannungsteiler 1K:20K (Skala 2100 in INAV, BATT_VOLT_MULT 21,0 in ArduPilot)
-
Stromsensor: 220 A, 3,3 V ADC (Skala 150 in INAV, 66,7 A/V in ArduPilot)
-
Erfassungswiderstand: 90 A kontinuierlich, 220 A Spitze
BEC 5V-Ausgang
-
Entwickelt für Flugsteuerung, Empfänger, OSD, Kamera, Summer, 2812 LED_Strip, Summer, GPS-Modul, AirSpeed
-
Dauerstrom: 2 Ampere, max. 3A
BEC 9V /12V-Ausgang
-
Entwickelt für Videosender, Kamera, Gimbal usw.
-
Dauerstrom: 2 Ampere, max. 3A
-
12-V-Option mit Jumper-Pad
-
Für einen stabilen 9V/12V-Ausgang sollte die Eingangsspannung > Ausgangsspannung +1V
sein
BEC Vx Ausgang
-
Entwickelt für Servos
-
Spannung einstellbar, 5 V Standard, 6 V oder 7,2 V über Jumper
-
Dauerstrom: 8 Ampere, max. 10 A
-
Für einen stabilen Vx-Ausgang sollte die Eingangsspannung > Vx-Spannung +1V
sein
BEC 3,3 V Ausgang
-
Entworfen für Baro/Kompass-Modul und externe 3.3V-Peripheriegeräte
-
Linearregler
-
Dauerstrom: 200mA
Physisch
-
Montage: 25 x 25 mm, Φ2 mm
-
Abmessungen: 44 x 29 x 12,7 mm
-
Gewicht: 22 g mit USB-/Summer-Adapter
Einschließlich
-
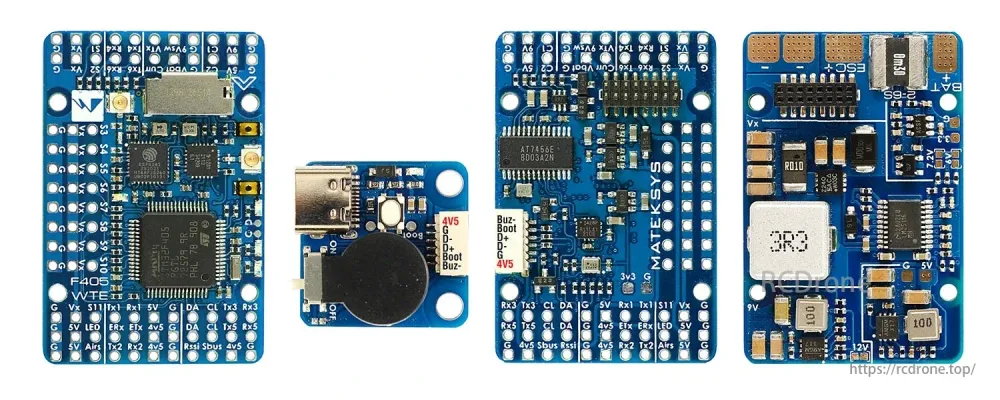
1x F405-WTE
-
1x USB (Typ-C)/Piepton (passiver Summer) Extender + 20 cm JST-SH-6P-zu-JST-SH-6P-Kabel für USB-Extender.
-
2x IPEX-MHF1 2.4G Antennen
-
1x Rubycon ZLH 35V 470uF Kondensator
-
Dupont 2,54 Pins (Platine wird ungelötet geliefert)
ArduPilot ESP8266 WLAN-Telemetrie
-
https://ardupilot.org/copter/docs/common-esp8266-telemetry.html
-
Tool: ESP_NodeMCU-PyFlasher.exe
-
Firmware: firmware-esp01_1m.bin
- Flashen mit ESP_NodeMCU-PyFlasher
-
Verdrahten Sie den ESP8285 (ETx, ERx) mit dem USB-TTL-Adapter, wobei ETx am F405-WTE mit dem Rx am USB-TTL und ERx mit dem Tx des USB-TTL verbunden ist. Verdrahten Sie 4v5 und GND von F405-WTE mit 5V und GND von USB-TTL
-
Schließen Sie den USB-TTL-Adapter an den PC an, während Sie die ESP8285-Starttaste gedrückt halten.
-
öffne ESP_NodeMCU-PyFlasher
-
wählen Sie Seriellen Port des USB-TTL-Moduls, laden Sie die Firmware, wählen Sie „Dual Output (DOUT)“ und „Ja.löscht alle Daten“
-
klicken Sie auf „Flash NodeMCU“
-
Nach dem Blinken schalten Sie den F405-WTE aus und dann über USB oder Batterie wieder ein.
-
Warten Sie ein paar Sekunden, suchen Sie nach der WLAN-SSID „ArduPilot“ und geben Sie als Passwort „ardupilot“ ein
-
Tipps: Die rote LED für den ELRS-Empfänger leuchtet nicht, wenn die MAVESP8266-Firmware geflasht wird.
-
ExpressLRS 2.4G-Empfänger
-
https://www.expresslrs.org/2.0/quick-start/getting-started/
-
Ex
Rezensionen
Es gibt noch keine Rezensionen.