Sie wollen einen coolen Roboter bauen, vielleicht einen Hexapod-Walker, oder vielleicht einfach ein Kunstwerk mit vielen beweglichen Teilen. Oder Sie möchten viele LEDs mit präziser PWM-Ausgabe steuern. Dann merken Sie, dass Ihr Mikrocontroller nur eine begrenzte Anzahl an PWM-Ausgängen hat! Was nun?
Sie könnten aufgeben oder einfach diesen praktischen PWM- und Servo-Treiber-Breakout holen.
Als wir diesen Chip sahen, erkannten wir schnell, was für ein hervorragendes Zusatzmodul das sein würde. Mit nur zwei Pins steuern Sie 16 frei laufende PWM-Ausgänge! Sie können sogar bis zu 62 Breakouts kaskadieren, um bis zu 992 PWM-Ausgänge zu steuern (was wir wirklich gerne sehen würden, da es großartig wäre).
Es ist ein I2C-gesteuerter PWM-Treiber mit eingebauter Uhr. Das bedeutet, dass Sie im Gegensatz zur TLC5940-Familie nicht kontinuierlich Signale senden müssen, die Ihren Mikrocontroller blockieren, es läuft völlig eigenständig!
Es ist 5V-kompatibel, was bedeutet, dass Sie es von einem 3,3V-Mikrocontroller steuern und trotzdem sicher bis zu 6V-Ausgänge ansteuern können (das ist gut, wenn Sie weiße oder blaue LEDs mit Vorwärtsspannungen von 3,4V+ steuern möchten)
- 6 Adressauswahl-Pins, sodass Sie bis zu 62 dieser Module an einem einzigen I2C-Bus anschließen können, insgesamt 992 Ausgänge – das sind viele Servos oder LEDs
- Einstellbare PWM-Frequenz bis etwa 1,6 kHz
- 12-Bit-Auflösung für jeden Ausgang – für Servos bedeutet das etwa 4 µs Auflösung bei 60 Hz Aktualisierungsrate
- Konfigurierbarer Push-Pull- oder Open-Drain-Ausgang
- Ausgangsaktivierungspin zum schnellen Deaktivieren aller Ausgänge
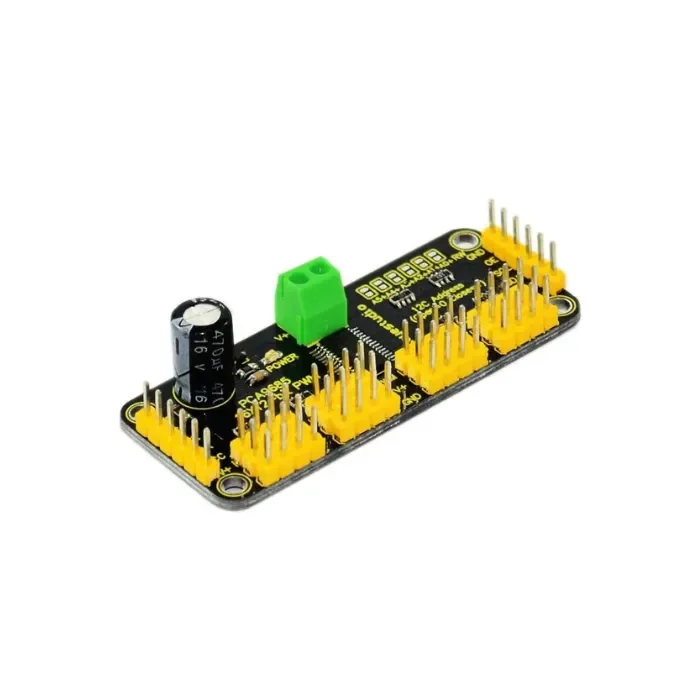
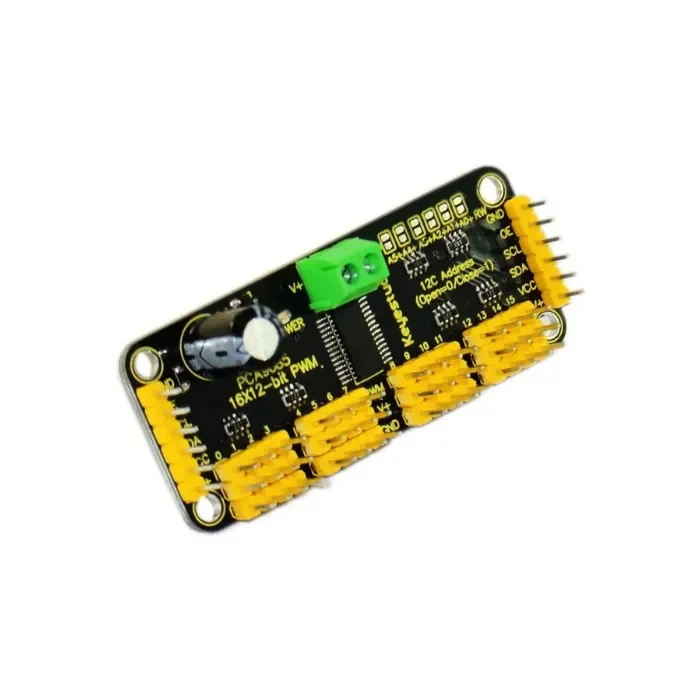
- Wir haben diesen schönen Chip auf eine Breakout-Platine mit ein paar netten Extras gepackt, darunter ein Anschlussklemmenblock für die Stromversorgung (oder Sie können die 0,1″ Breakouts an der Seite verwenden)
- Verpolungsschutz am Anschlussklemmenblock-Eingang
- Grüne Power-Good-LED
- 3-Pin-Steckverbinder in Gruppen von 4, sodass Sie 16 Servos gleichzeitig anschließen können (Servo-Stecker sind etwas breiter als 0,1″; daher können Sie nur 4 nebeneinander auf einer 0,1″-Leiste stapeln)
- Ein Platz für einen großen Kondensator an der V+ Leitung (falls benötigt)
- 220 Ohm Serienwiderstände an allen Ausgangsleitungen zum Schutz und zur einfachen Ansteuerung von LEDs
- Löten Sie Jumper für die 6 Adressauswahl-Pins
- Dieses Board/Chip verwendet eine I2C 7-Bit-Adresse zwischen 0x40-0x7F, wählbar mit Jumpern
Spezifikation
- Dieses Board/Chip verwendet eine I2C 7-Bit-Adresse zwischen 0x60-0x80, wählbar mit Jumpern
- Abmessungen (ohne Steckleisten oder Klemmenblock) 2,5″ x 1″ x 0,1″ (62,5mm x 25,4mm x 3mm)
- Gewicht (mit 3×4 Steckleisten & Klemmenblock): 9 Gramm
Anschlussdiagramm
I2C-Kommunikationsadresseneinstellungen
- Für Hardware:
Pin A5-A0 ist auf dem Modul schwebend.
Die Standardadresse ist 100 000, also 40.
Wir können den 0Ω Widerstand entsprechend an den Pins A5-A0 hinzufügen; stellen Sie die Kommunikationsadressen ein.
Wenn die Pins A5 – A0 alle 0Ω Widerstand hinzufügen, ist die Adresse 111, 1111, also 7F.
- Für Software:
// Auf diese Weise aufgerufen, verwendet es die Standardadresse 0x40
Adafruit_PWMServoDriver pwm = Adafruit_PWMServoDriver();
// Sie können es auch mit einer anderen gewünschten Adresse aufrufen
//Adafruit_PWMServoDriver pwm = Adafruit_PWMServoDriver(0x41);
Rezensionen
Es gibt noch keine Rezensionen.