CubeMars AKSeries Modul-Treiber Benutzerhandbuch
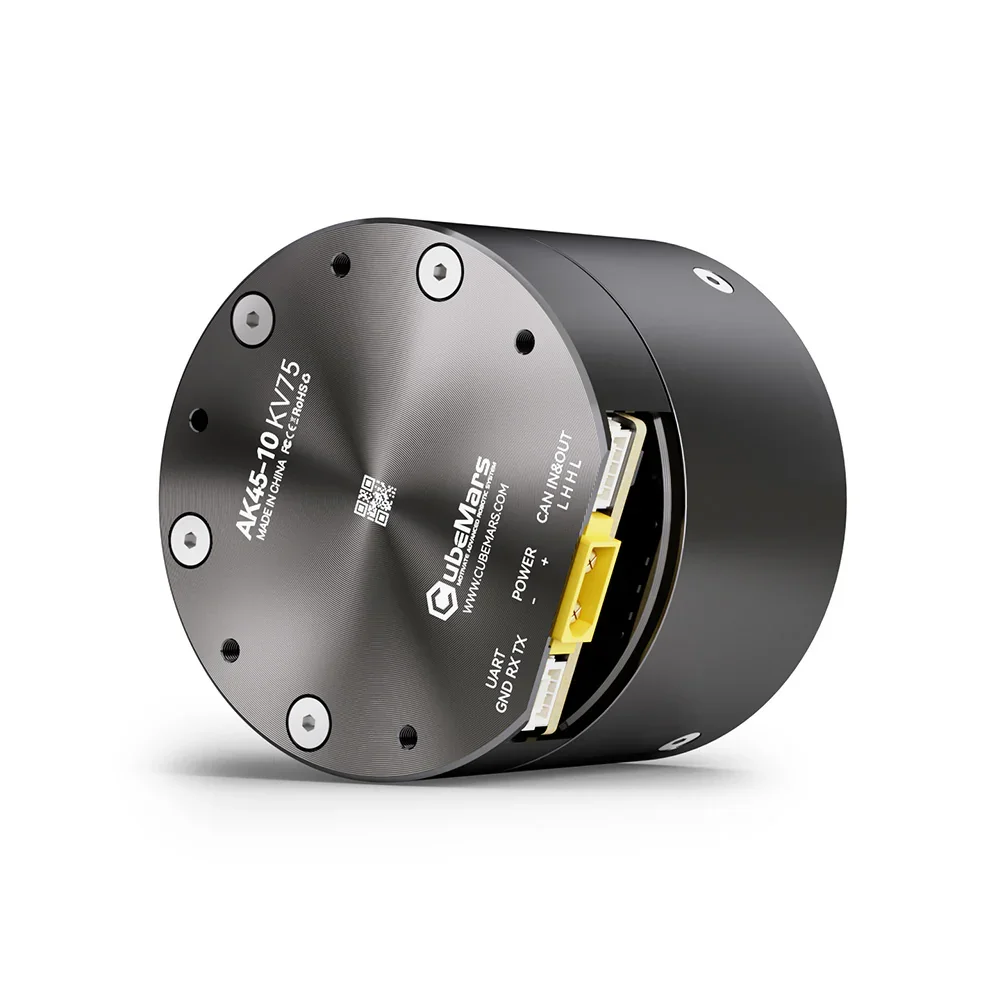
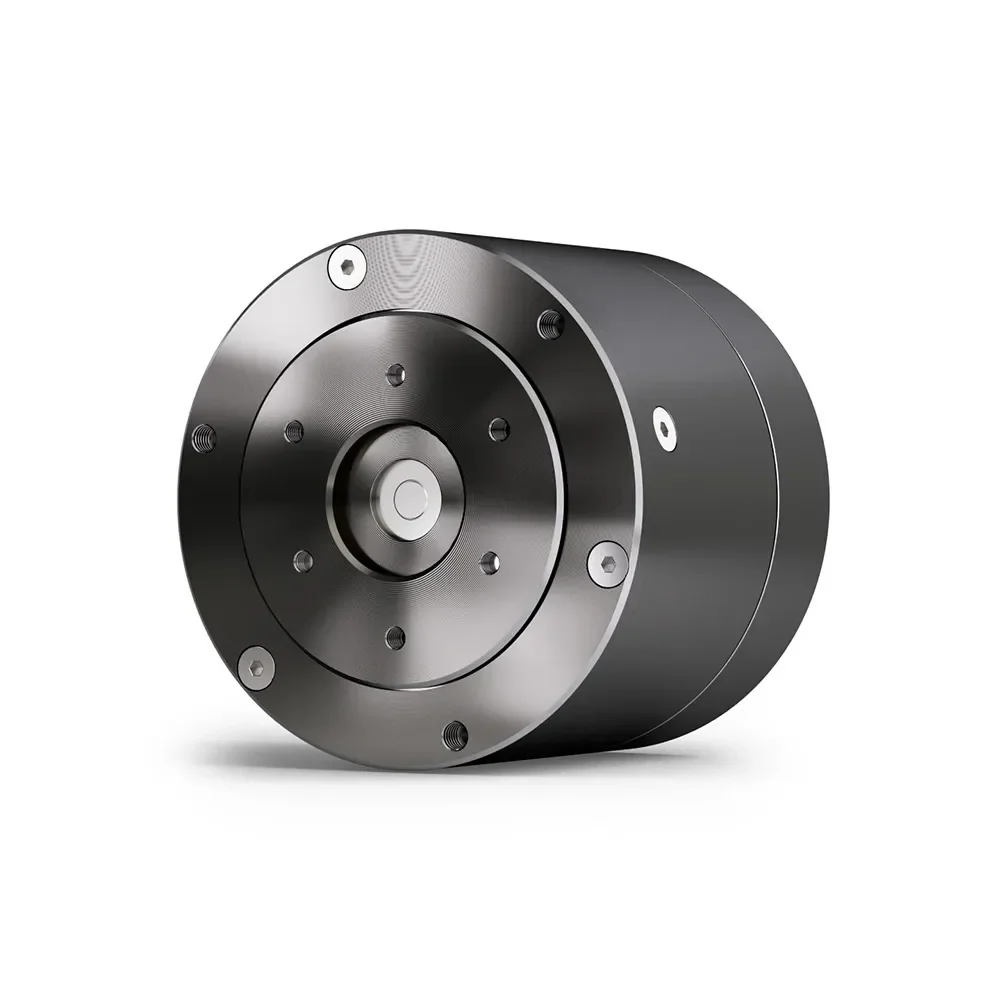
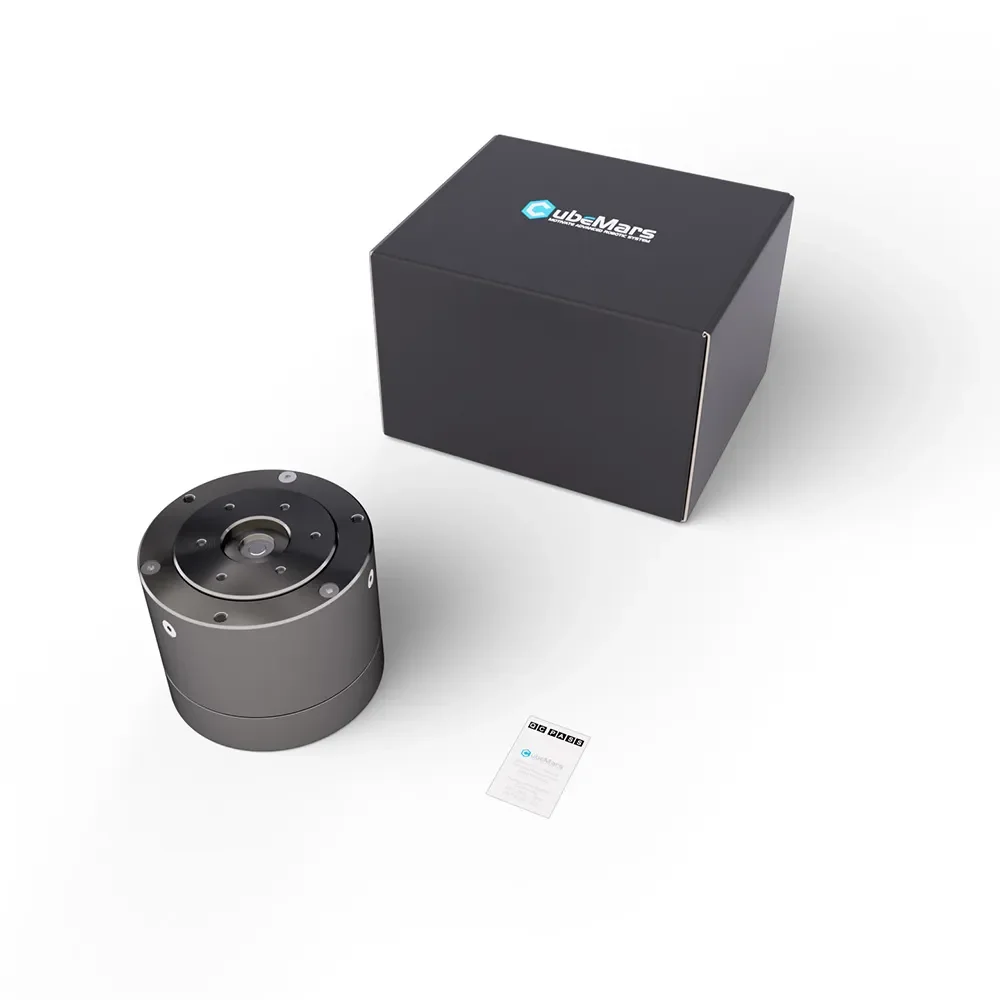
⚙️ CubeMars AK45-10 – Rahmenloser Hochmoment-BLDC-Motor für Robotik & Automatisierung
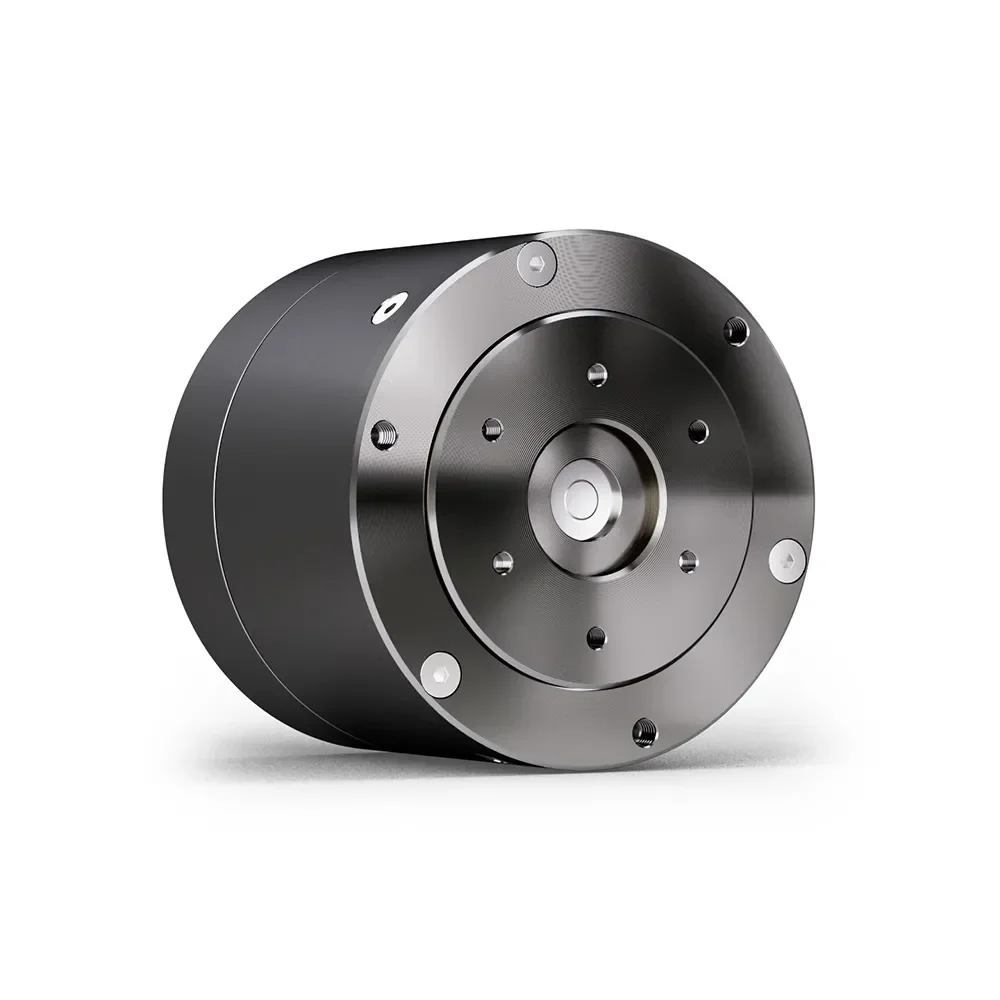
🧠 Der CubeMars AK45-10 ist ein kompakter rahmenloser BLDC-Motor, der einen hochmomentigen bürstenlosen Gleichstrommotor, 3-Phasen-Architektur und ein präzises Planetengetriebesystem integriert. Entwickelt für fortschrittliche Robotik, Automatisierung und Bewegungssteuerung bietet er außergewöhnliche Leistungsdichte, leisen Betrieb und präzise Positionierung in einem leichten Formfaktor ⚡🔧.
Ideal für Beinroboter, Exoskelette, AGVs und CNC-Systeme setzt der AK45-10 einen neuen Maßstab in der industriellen BLDC-Motor-Leistung – kombiniert Haltbarkeit, Vielseitigkeit und Plug-and-Play-Integration für anspruchsvolle Umgebungen.
✨ Hauptmerkmale
- 💪 Spitzenmoment 7 N·m: Liefert bis zu 7 N·m Spitzenmoment, ideal für hochbelastete Roboter-Gelenke und Industrieaktuatoren.
- ⚖️ Kompakt & Leicht: Wiegt nur 260 g, entwickelt für enge Räume und mobile Plattformen.
- 🎛️ Flexible Steuerungsmodi: Unterstützt FOC-Servosteuerung und Bewegungssteuerungs-Protokolle, einschließlich adaptiver PID-Abstimmung.
- 🔇 Leiser Betrieb: Optimiertes Planetengetriebe sorgt für sanften, geräuscharmen Betrieb (60 dB).
- 🎯 Hohe Präzision: Integrierter 14-Bit-Magnetencoder ermöglicht 0,1° Positioniergenauigkeit.
260 g, 7 N·m Spitzendrehmoment, 26,9 N·m/kg — kompakter Aktuator für Beinroboter, Exoskelette und AGVs 🤖🦾. FOC-Steuerung, integrierter Treiber und 14-Bit-Magnetencoder für präzise, effiziente Bewegung ⚡📈.
📐 Spezifikation
| Parameter | Originaletikett | Wert |
|---|---|---|
| Anwendung | Anwendung | Beinroboter, Exoskelett, AGV |
| Antriebsmethode | Antriebsart | FOC (Feldorientierte Steuerung) |
| Betriebstemperatur | Betriebstemperatur Umgebung | -20°C ~ 50°C |
| Wicklungsart | Wicklungsart | Delta |
| Isolationsklasse | Isolationsniveau | Klasse C |
| Hochspannungsisolierung | Isolierung Hochspannung | 500V 5mA/2s |
| Isolationswiderstand | Isolationswiderstand | 500V 10MΩ |
| Steckplätze | Anzahl der Steckplätze | 24 |
| Polpaare | Polpaare | 14 |
| Übersetzungsverhältnis | Übersetzungsverhältnis | 10:1 |
| Spiel | Spiel (Bogenminuten) | 18 |
| Geräuschpegel | Geräuschpegel dB | 60 dB |
| Nennspannung | Nennspannung (V) | 24 V |
| Nennmoment | Nenndrehmoment (Nm) | 2,5 Nm |
| Nenn-Drehzahl | Nenndrehzahl (U/min) | 40 U/min |
| Nennstrom | Nennstrom (ADC) | 2 A |
| Gewicht | Gewicht (g) | 260 g |
| Spitzenmoment | Spitzenmoment (Nm) | 7 Nm |
| Leerlaufdrehzahl | Leerlaufdrehzahl (U/min) | 180 U/min |
| KV-Konstante | KV (U/min/V) | 75 U/min/V |
| KT-Konstante | KT (Nm/A) | 0.127 Nm/A |
| KE-Konstante | KE (V/krpm) | 13.33 V/krpm |
| Widerstand | Phasen-zu-Phasen-Widerstand | 2.2 Ω |
| Induktivität | Phasen-zu-Phasen-Induktivität | 1330 μH |
| Rotorträgheit | Rotorträgheit | 89 g·cm² |
| Motorkonstante | Motorkonstante | 0.0858 Nm/√W |
| Drehmomentdichte | Maximale Drehmomentdichte | 26,9 Nm/kg |
| Encoder-Typ | Typ des Innenkreis-Encoders | Magnetisch |
| Encoder-Auflösung | Auflösung des Innenring-Encoders | 14 Bit |
| Anschlüsse | CAN/UART/Stromversorgung | A1257WR-S-3P / XT30PW-M |
🚀 Anwendungen
- 🤖 Robotik – präzise Bewegungssteuerung für humanoide Gelenke und mobile Plattformen
- 🏭 Industrieautomation – hocheffizienter BLDC-Motor für kompakte Aktuatoren
- 🛠️ CNC-Maschinen – sanfte, präzise Positionierung mit Planetengetriebemotor
- 🦾 Exoskelette & AGVs – leichte, hochdrehmomentstarke Antriebsmodule
📚 Empfohlene Artikel
- 🔍 Die Kraft von BLDC-Motoren entdecken</s
Rezensionen
Es gibt noch keine Rezensionen.