Infrarot-Spurensensor für stabile Linienfolgeroboter-Erkennung
Der Infrarot-Spurensensor ist für Linienfolgeroboter konzipiert, die ein stabiles digitales Reflexionssignal ohne wiederholte Potentiometer-Einstellung benötigen. Er verwendet ein Infrarot-Sender- und Empfänger-Paar, um reflektiertes Licht von einer nahegelegenen Oberfläche zu erkennen, was ihn geeignet macht für Schwarz-Weiß-Streckenerkennung, reflektierende Markierungslesung und kompakte Roboterchassis-Projekte.
Nachdem das reflektierte Signal von einem Inverter- oder Schmitt-Trigger-Schaltkreis verarbeitet wurde, gibt das Modul ein digitales Signal aus, das ein Mikrocontroller direkt lesen kann. Es funktioniert mit 3,3 V und 5 V Systemen und lässt sich einfach an ein OpenELAB Sensor Shield V5 oder Arduino-ähnlichen digitalen Eingang anschließen.
Verwenden Sie ihn in kurzer Arbeitsdistanz zum Boden oder Zieloberfläche, da die Infrarotreflexion stark von Farbe, Entfernung, Umgebungslicht und Materialoberfläche abhängt.
Technische Spezifikationen
| Parameter | Wert |
|---|---|
| Sensortyp | Infrarot-Reflexions-Spurensensor |
| Erkennungsprinzip | IR-Sender- und Empfänger-Paar |
| Signalverarbeitung | Invertierender / Schmitt-Trigger Digitalausgang |
| Ausgangstyp | Digitales Signal, üblicherweise aktiv-low bei Erkennung |
| Betriebsspannung | 3,3 V / 5 V |
| Erkennungsreichweite | 1 mm bis 20 mm |
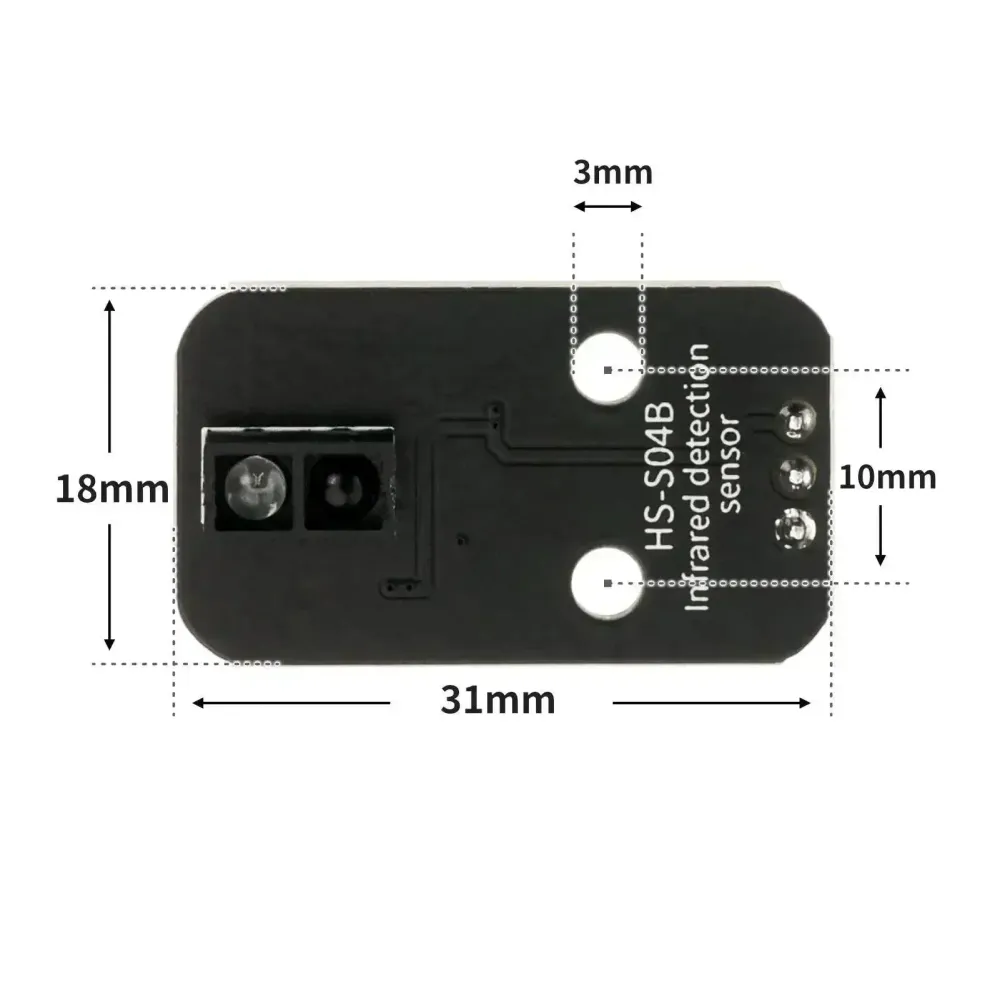
| Anschluss | 2,54 mm Raster 3-poliger Stecker |
| Pinbelegung | GND, VCC, S |
| Anzeige | Blaue Erkennungsanzeige LED |
| Montage | Doppelte Schraubbefestigung |
| Entwicklungsunterstützung | Arduino, ESP32, STM32, Raspberry Pi Pico digitaler Eingang |
Platine Layout & Beschriftungsanleitung
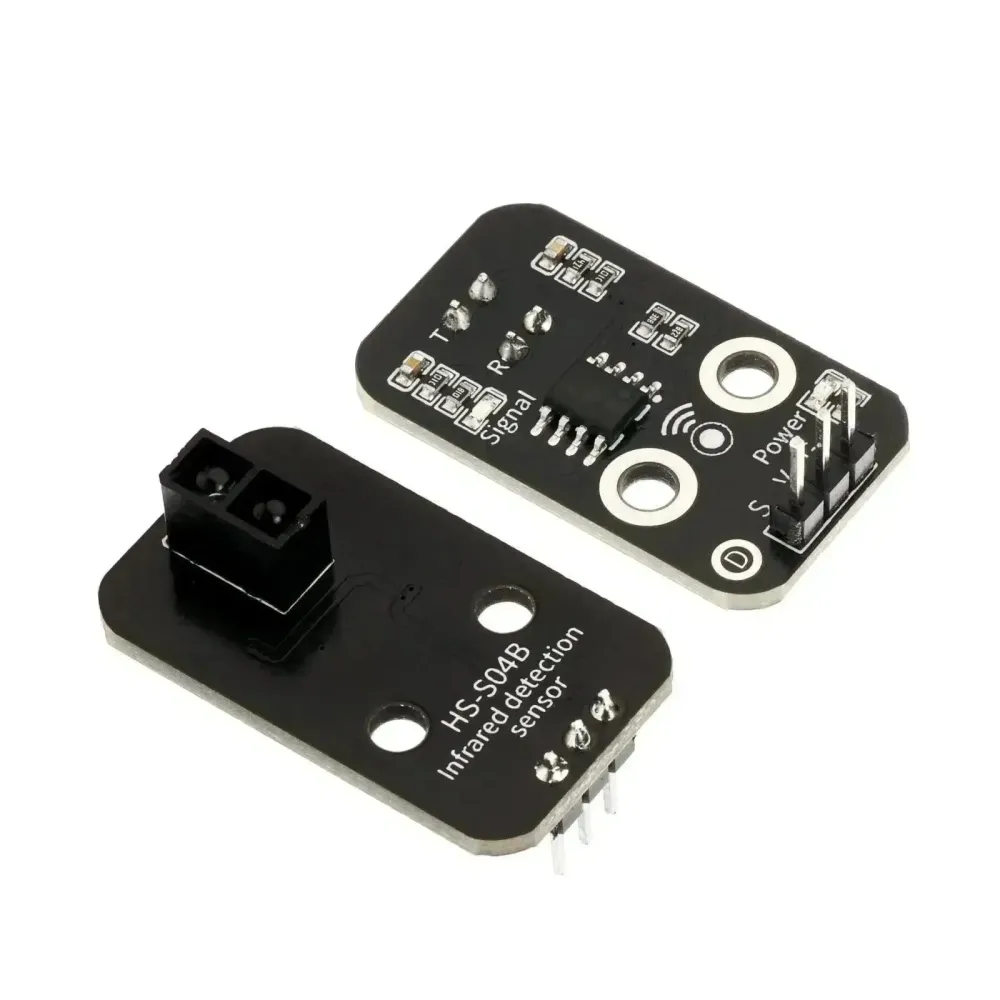
- IR-Sender: Sendet Infrarotlicht zur Strecke oder zum reflektierenden Ziel.
- IR-Empfänger: Empfängt reflektiertes Infrarotlicht von der Oberfläche.
- G-Pin: Masseanschluss der Stromversorgung.
- V-Pin: 3,3 V oder 5 V Stromversorgung.
- S-Pin: Digitaler Ausgang zu einem Controller-GPIO.
- Blaue Anzeige: Leuchtet, wenn die verarbeitete Erkennungsbedingung aktiv ist.
- Befestigungslöcher: Befestigen Sie den Sensor in konstanter Höhe über der Strecke.
Anwendungsszenarien
1. Linienerkennung für Roboterchassis
Verwenden Sie den Infrarot-Spurensensor als digitalen Liniensensor. Der Ausgang ist üblicherweise aktiv-low, wenn ein reflektierendes Ziel erkannt wird, daher gibt der Code den Linienzustand zur Kalibrierung aus.
const int SENSOR_PIN = 2; void setup() { pinMode(SENSOR_PIN, INPUT); Serial.begin(115200); } void loop() { bool activeLow = digitalRead(SENSOR_PIN) == LOW; Serial.println(activeLow ? "line_or_reflection_detected" : "background"); delay(50); }2. Zwei-Motor-Linienfolger-Logik
Ein einzelner Sensor kann für einfache Demonstrationen verwendet werden oder links/rechts dupliziert für einen einfachen Linienfolgeroboter.
const int LEFT_SENSOR = 2; const int RIGHT_SENSOR = 3; const int LEFT_MOTOR = 5; const int RIGHT_MOTOR = 6; void setup() { pinMode(LEFT_SENSOR, INPUT); pinMode(RIGHT_SENSOR, INPUT); pinMode(LEFT_MOTOR, OUTPUT); pinMode(RIGHT_MOTOR, OUTPUT); } void loop() { bool left = digitalRead(LEFT_SENSOR) == LOW; bool right = digitalRead(RIGHT_SENSOR) == LOW; analogWrite(LEFT_MOTOR, right ? 180 : 90); analogWrite(RIGHT_MOTOR, left ? 180 : 90); }3. Objekt- oder Markenzähler
Zählen Sie vorbeigehende Markierungen, Schlitze oder reflektierende Etiketten mit einem Entprellintervall, um Mehrfachauslösungen zu vermeiden.
const int SENSOR_PIN = 2; unsigned long lastHit = 0; unsigned long count = 0; void setup() { pinMode(SENSOR_PIN, INPUT); Serial.begin(115200); } void loop() { bool detected = digitalRead(SENSOR_PIN) == LOW; if (detected && millis() - lastHit > 150) { count++; lastHit = millis(); Serial.println(count); } }Packliste
- 1 x Infrarot-Spurensensor
FAQ
Q: Kann dieses Modul mit Arduino verwendet werden?
A: Ja. Verbinden Sie VCC, GND und den Signaleingang mit einem Arduino-kompatiblen Board oder einem OpenELAB Sensor Shield V5.
Q: Kann es mit 3,3 V Controllern arbeiten?
A: Ja, für die aufgeführten 3,3 V bis 5 V Module, aber halten Sie den analogen Ausgang im ADC-Bereich des Controllers.
Q: Ist eine Kalibrierung erforderlich?
A: Für Schwellenwert- oder quantitative Anwendungen kalibrieren Sie in der Endmontage und notieren Sie die Basiswerte.
<stro
Rezensionen
Es gibt noch keine Rezensionen.