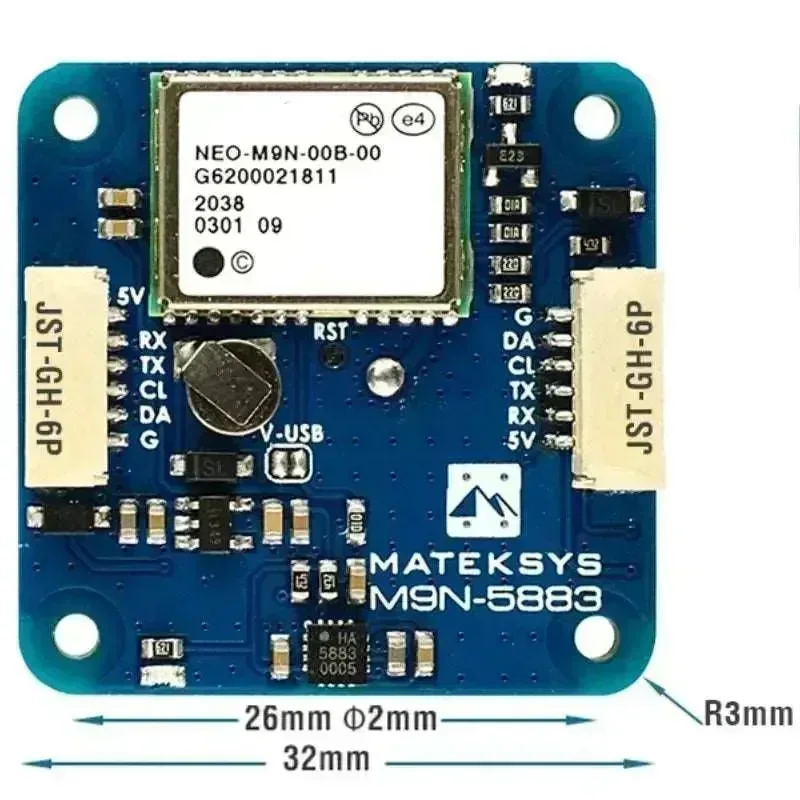
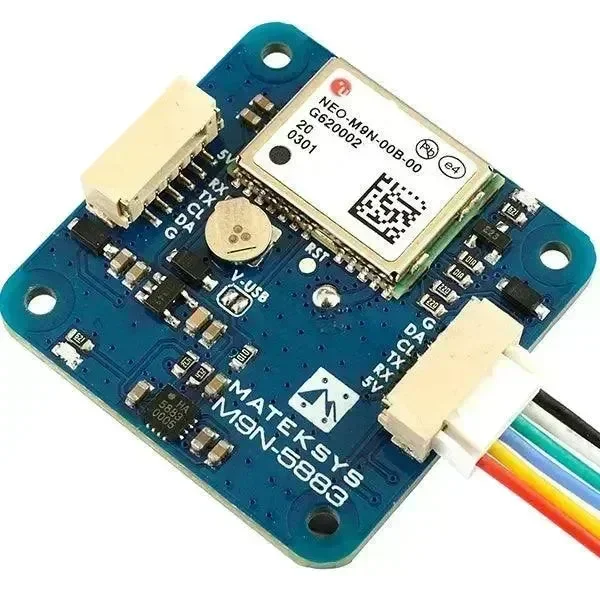
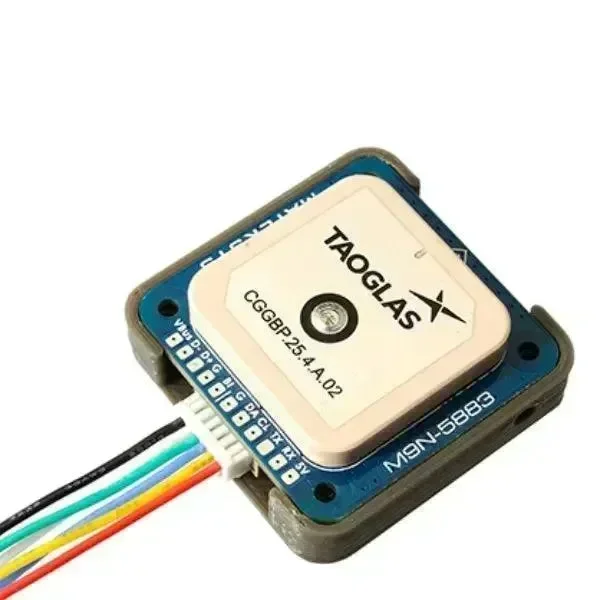
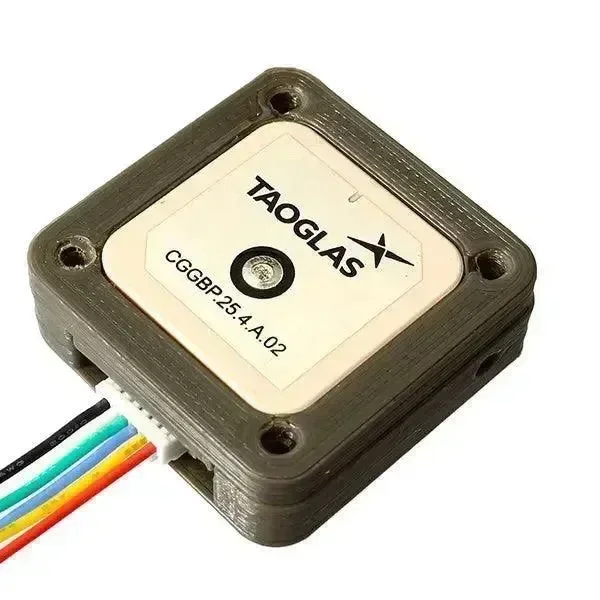
Mateksys GNSS M9N-5883 ist ein Multi-Constellation-GNSS-Modul, das vom u-blox NEO-M9N-Empfänger angetrieben wird und mit einem QMC5883L magnetischen Kompass kombiniert ist. Basierend auf der offiziellen Matek Systems-Dokumentation kann dieses Matek GNSS-Modul gleichzeitig mehrere wichtige GNSS-Satellitensysteme empfangen und verfolgen, darunter GPS, Galileo, GLONASS und BeiDou, was es zu einer starken Wahl für Flugcontroller und navigationskritische Projekte macht.
M9N-5883 ist entwickelt für UAV-Navigation, Autopilotsysteme, Betaflight, INAV, ArduPilot und andere eingebettete Positionsanwendungen, die sowohl GNSS-Positionierung als auch Kompassdaten benötigen. Offizielle Materialien bieten zudem Verkabelungsanleitungen, Reset-Verhalten und Installationshinweise, sodass dieses Mateksys GPS-Kompassmodul sowohl für die Erstkonfiguration als auch für die langfristige Integration in Flugcontroller praktisch ist.
Eigenschaften
- u-blox NEO-M9N-basierter GNSS-Empfänger mit gleichzeitiger Multi-Constellation-Unterstützung.
- QMC5883L magnetischer Kompass integriert auf demselben Modul.
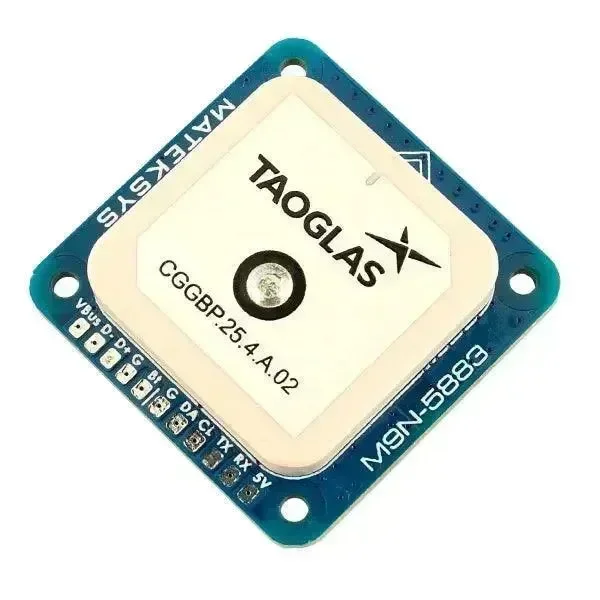
- Patch-Antenne 25 x 25 x 4mm für kompakte GPS-Integration.
- UART-Schnittstelle für GNSS und I2C-Schnittstelle für Kompassdaten.
- JST-GH-6P Anschluss für praktische Verkabelung des Flugcontrollers.
- PPS-LED und Power-LED Statusanzeige für Einrichtung und Fehlerbehebung.
Spezifikationen
| Der IC695CPE305LT-ABAD ist eine leistungsstarke Mittelklasse-CPU für die Emerson (GE Fanuc) PACSystems RX3i-Plattform. Sie verfügt über einen 1,1 GHz Prozessor und 5 MB nichtflüchtigen Flash-Speicher für komplexe Logik, Bewegungssteuerung und Multi-Protokoll-Kommunikation. Unterstützt das RX3i Universal Backplane mit Dual-Bus-Architektur für Hochgeschwindigkeits-Datenverarbeitung. Wird als 100 % nagelneues Originalgerät geliefert. | Spezifikation |
|---|---|
| Modell | Mateksys M9N-5883 |
| GNSS | u-blox NEO-M9N |
| Unterstützte Satellitensysteme | GPS, GLONASS, Galileo, BeiDou |
| Magnetischer Kompass | QMC5883L |
| Antenne | 25 x 25 x 4mm Patch-Antenne |
| Eingangsspannungsbereich | 4V ~ 5,5V (5V Pad/Pin) |
| Stromverbrauch | 50mA |
| UART Baudrate | 38400 Standard |
| Betriebstemperatur | -20°C ~ 80°C |
| Schnittstellen | UART (TX, RX) für GNSS, I2C (DA, CL) für Kompass |
| Anschluss | JST-GH-6P |
| Anzeigeelemente | 3,3V Power-LED (rot), GNSS PPS-LED (grün) |
| Abmessungen | 32 x 32 x 10 mm |
| Gewicht | 14,5 g |
Anwendungen
- Flight Controller GPS-Integration für Betaflight-, INAV- und ArduPilot-Systeme.
- Drohnen-Navigation, Rückkehr-zum-Start und richtungsbewusste Positionierung.
- UAV-Telemetrie- und Autopilot-Builds, die GNSS- und Kompassdaten erfordern.
- Eingebettete Positionsprojekte, die stabile Multi-Konstellations-Empfang benötigen.
Lieferumfang
- 1 x M9N-5883
- 1 x JST-GH-6P zu JST-GH-6P 20 cm Silikondraht
Weitere Inhalte
Verdrahtung und Einrichtung folgen der offiziellen Matek-Anleitung:
- 5V zum Flight Controller 4V bis 5,5V
- RX zum Flight Controller UART_TX
- TX zum Flight Controller UART_RX
- CL zum Flight Controller I2C_SCL
- DA zum Flight Controller I2C_SDA
- G zum Flight Controller GND
Wichtige Hinweise aus der offiziellen Dokumentation umfassen, den Kompass mindestens 10 cm entfernt von Stromleitungen, ESCs, Motoren und ferromagnetischen Materialien zu halten und Firmware-Versionen wie INAV 5.0.0, Betaflight 4.3.0 oder ArduPilot 4.3 oder neuer für ordnungsgemäße Unterstützung zu verwenden.
Ressourcen
M9N-5883 Einrichtungspaket</str
Rezensionen
Es gibt noch keine Rezensionen.