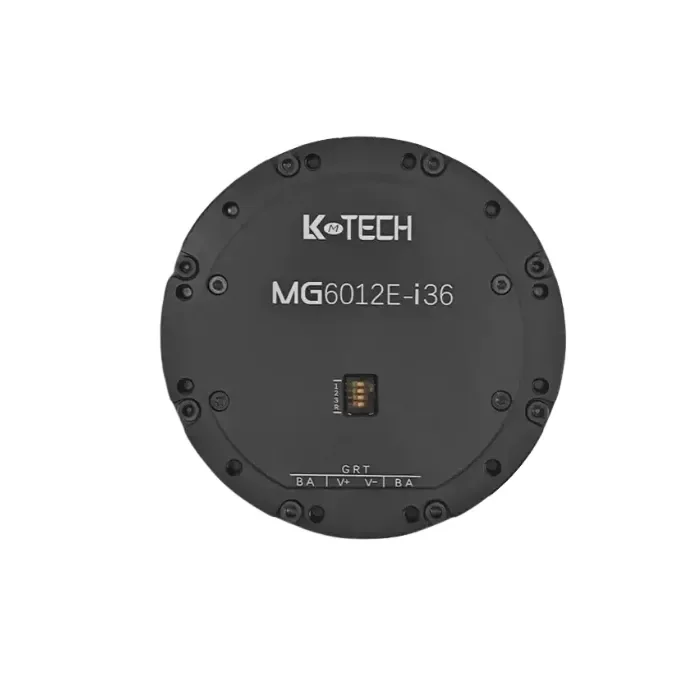
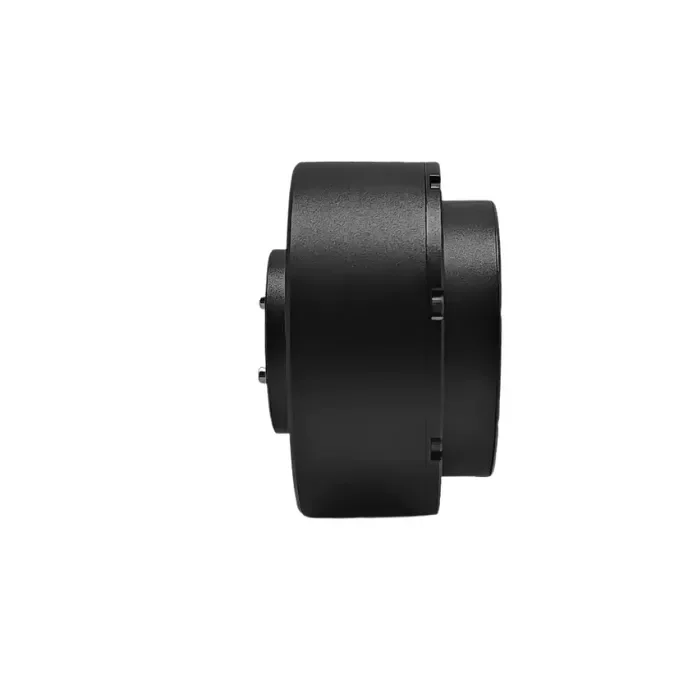
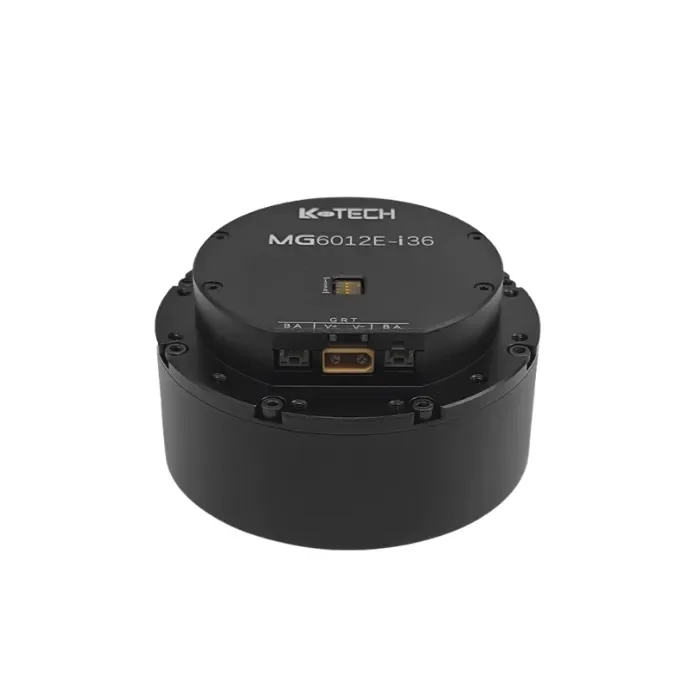
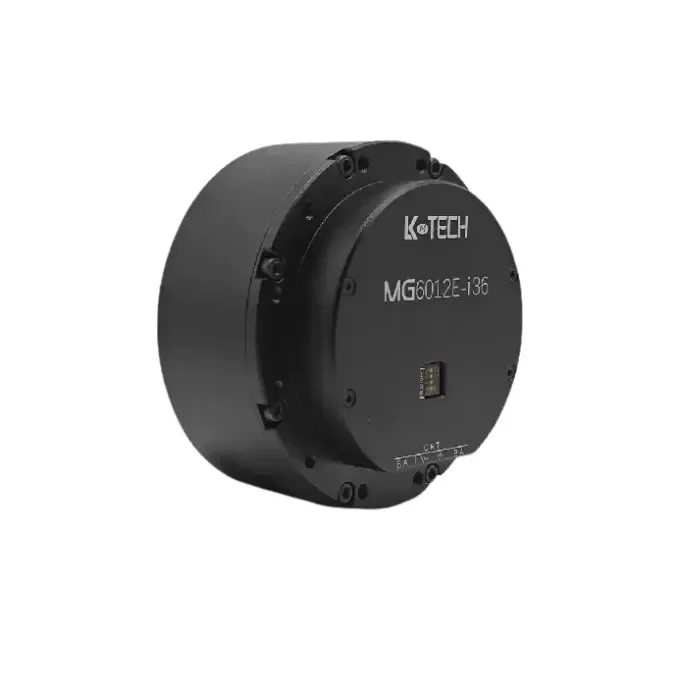
Das MG6012-i36 V3 Getriebemotor-Gelenkmodul ist für die nächste Generation von Robotik und Automatisierung konzipiert. Es kombiniert kompakte Größe mit kraftvollem Drehmoment und liefert die Leistung eines Industriemotors in einem leichten Formfaktor. Sein zweistufiges Reduktionssystem sorgt für eine sanfte, präzise Bewegung, während optionale doppelte Encoder unvergleichliche Genauigkeit für Forschungs- und Industrieanwendungen bieten. Ob zur Antrieb von humanoiden Roboter-Gelenken, für Inspektionsfahrzeuge oder zur Ermöglichung fortschrittlicher Automatisierungssysteme – der MG6012-i36 V3 ist für zuverlässige Leistung in anspruchsvollen Umgebungen gebaut.
🌟 Hauptmerkmale
-
Hohe Drehmomentleistung: Nennmoment bis zu 25 N·m, ideal für Roboterarme und beinbasierte Roboter
-
Kompaktes Design: Nur 8 × 5,35 cm, leicht und platzsparend
-
Präzise Steuerung: Unterstützt einzelne oder doppelte Encoder für genaue Rückmeldung
-
Flexible Kommunikation: Kompatibel mit CAN / RS485 Schnittstellen
-
Industrieller Schutz: IP54 Bewertung für zuverlässigen Betrieb in komplexen Umgebungen
-
Effiziente Leistung: 48V, 230W Leistung, Nenndrehzahl 74 U/min
📐 Technische Spezifikationen
Motor (MG6012-i36 V3)
| Parameter | 24V Wert | 48V/88V Wert |
|---|---|---|
| Nennspannung (V) | 24 | 48 / 88 |
| Maximale Drehzahl (U/min) | 280–325 | 500–1150 |
| Nenndrehzahl (U/min) | 240 | 500 |
| Nennmoment (Nm) | 6.7 | 0.63–6.7 |
| Maximales Drehmoment (Nm) | 20 | 1.89–20 |
| Nennstrom (A) | 6.5 | 1.2–3.2 |
| Maximaler Strom (A) | 18 | 3.6–9 |
| Drehzahlkonstante (U/min/V) | 470 | 1200 |
| Gegen-EMK-Konstante (V/Krpm) | 7.4 | 2.1 |
| Drehmomentkonstante (Nm/A) | 0.25–1.03 | 0.52–2.1 |
| Rotorträgheit (g·cm²) | 82–670 | 82–670 |
| Motorlänge (mm) | 60–92 | 60–92 |
| Motorgewicht (kg) | 0.3–0.5 | 0.3–0.5 |
| Pole | 6–10 | 6–10 |
| Widerstand (Ω) | 0.3–0.8 | 0.3–0.8 |
| Induktivität (mH) | 0.2–0.8 | 0.2–0.8 |
| Motortyp | BLDC | BLDC |
Reduzierer (PG4136 / PG4316)
| Parameter | Wert |
|---|---|
| Übersetzungsverhältnis | 36:1 |
| Spiel (Bogenminuten) | ≤3–15 |
| Nennmoment (Nm) | 15–20 |
| Maximales Drehmoment (Nm) | 30 |
| Wirkungsgrad | ≥97% |
| Motor Eingang (kg) | 0.4 |
Empfohlener Antrieb (DG803v / DG80v3)
| Parameter | Wert |
|---|---|
| Eingangsspannung (V) | 12 ~ 80 |
| Kommunikationsschnittstelle | RS485 & CAN |
| Encoder (RS485) | 5000c / 8000c (115200bps) |
| RS485-Steuermodi | Absolut, Geschwindigkeitsregelung [32KHz], Positionsregelung [4KHz], Drehmomentregelung [2KHz] |
| CAN-Steuermodi | Absolut, Geschwindigkeitsregelung [8KHz], Positionsregelung [4KHz], Drehmomentregelung [32KHz] |
| Betriebsmodus | Positionsmodus (Trapezbeschleunigung) |
🛠️ Anwendungen
-
🤖 Gelenke von beinartigen Robotern
-
🏭 Industrielle Roboterarme
-
🚗 Inspektionsfahrzeuge
-
🏥 Medizinische Roboter
-
Andere Automatisierungsgeräte, die hohes Drehmoment in kompakter Bauweise erfordern
Rezensionen
Es gibt noch keine Rezensionen.