FSR402 runder kraftempfindlicher Widerstand für Arduino-Druckprojekte
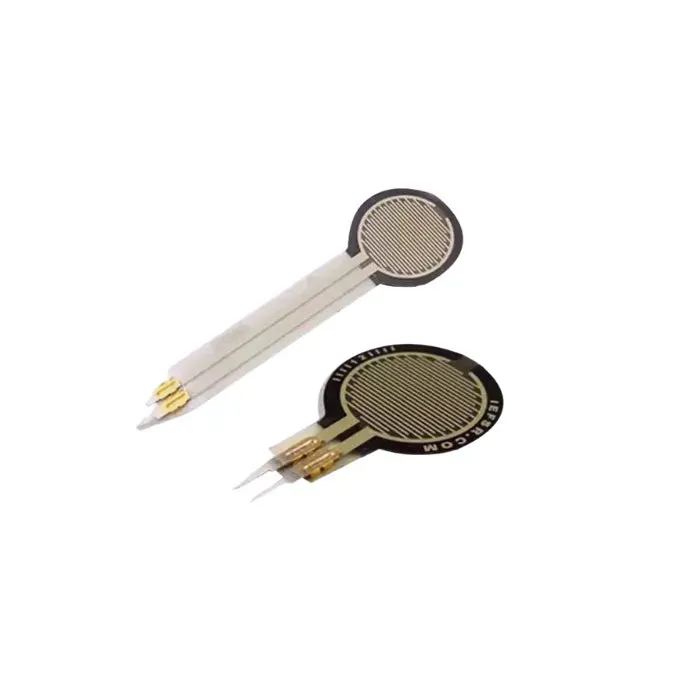
Der FSR402 ist ein runder kraftempfindlicher Widerstand für Druckpads, Touch-Buttons, Roboter-Greifer und interaktive Elektronik. Er wandelt aufgebrachte Kraft in eine Widerstandsänderung um, sodass Entwickler und Ingenieure die Berührungsintensität mit einer einfachen analogen Schaltung erfassen können.
Der Sensor ist besonders praktisch für Arduino- und ESP32-Projekte, da er nur einen Festwiderstand und einen ADC-Eingang benötigt. Kombinieren Sie ihn mit dem Sensor Shield Expansion Board V5 für schnelle Verkabelung im Unterricht und vergleichen Sie mechanische Optionen mit den offiziellen Interlink FSR402-Informationen bei der Gestaltung der Aktuatoroberfläche.
Verwenden Sie den FSR402 für Kontakterkennung und relative Kraftmessung statt für präzises Wiegen. Seine stärksten Signaländerungen liegen im unteren Kraftbereich, was ihn ideal für Softschalter, Druckregler und Prototyp-Messvorrichtungen macht.
Technische Spezifikationen
| Parameter | Wert |
|---|---|
| Sensormodell | FSR402 runder kraftempfindlicher Widerstand |
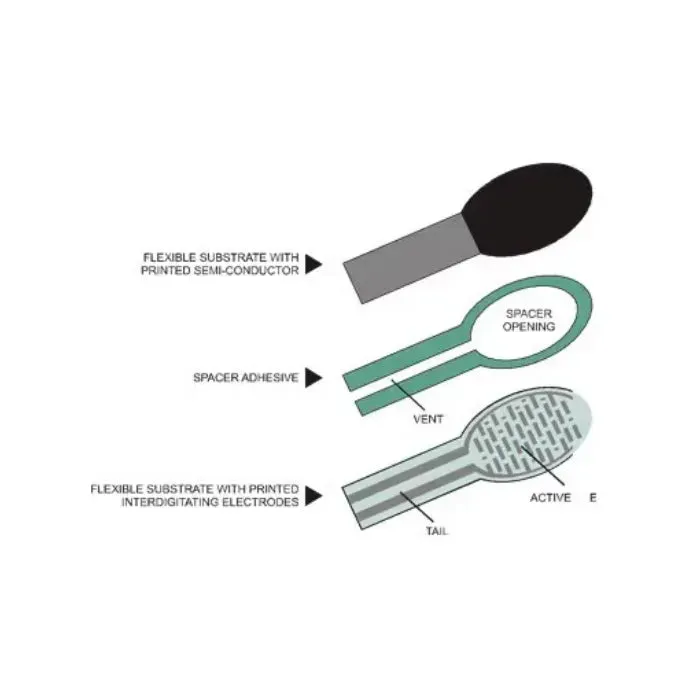
| Sensortyp | Polymer-Dickschicht-Kraftsensor |
| Ausgang | Variabler Widerstand |
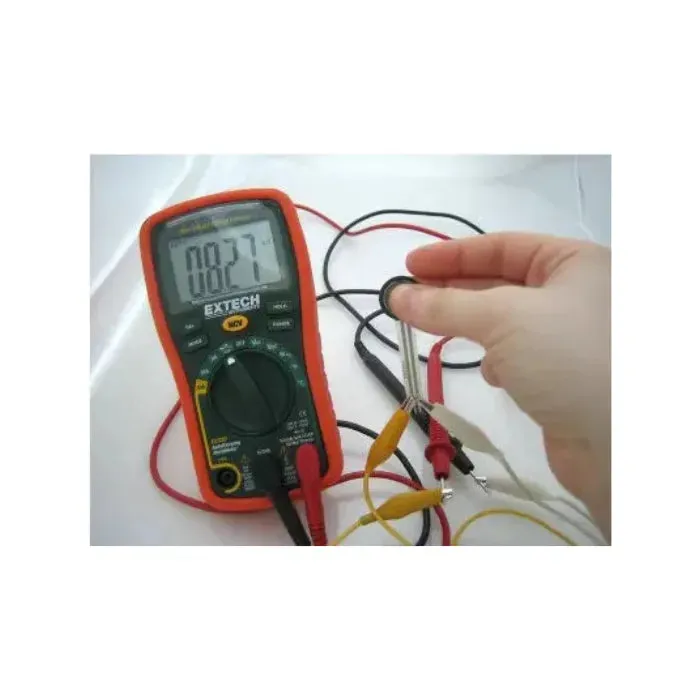
| Empfohlene Schaltung | Spannungsteiler zum analogen Eingang |
| Kraftempfindlichkeitsbereich | Ca. 0,2 N bis 20 N |
| Verwendbarer Druckbereich | 0 g bis 10 kg für detektionsorientierte Projekte |
| Beste Empfindlichkeit | Leichter bis mittlerer Druck; stärkste Änderung unter etwa 2 kg |
| Schnittstelle | 2-poliger flexibler Anschluss |
| Ansprechzeit | Sensorreaktion im Mikrosekundenbereich |
| Wiederholgenauigkeit | Ca. +/-2 % für einen einzelnen Sensor nach kontrollierter Belastung |
| Versorgungskompatibilität | Funktioniert mit 3,3 V oder 5 V Teiler-Schaltungen |
| Entwicklungsunterstützung | Arduino, ESP32, STM32, Raspberry Pi Pico ADC |
Platinendesign & Beschriftungsanleitung
- Rundes Sensorelement: Platzieren Sie die Last direkt über dem kreisförmigen aktiven Bereich.
- Leitungsenden: Verwenden Sie die zwei Leitungen als variablen Widerstand; die Polarität ist in einem Teiler nicht kritisch.
- Teilerwiderstand: Beginnen Sie mit 10 kOhm und passen Sie den Wert an Ihren Kraftbereich an.
- Analogausgang: Lesen Sie den Teiler-Mittelpunkt mit einem ADC-Pin aus.
- Trägerplatte: Verwenden Sie eine starre, flache Oberfläche hinter dem Sensor für wiederholbare Messungen.
- Aktuatoroberfläche: Eine kleine Gummi- oder Kunststoffkappe hilft, die Kraft auf das Pad zu zentrieren.
- Zugentlastung: Vermeiden Sie das Ziehen am Filmende während der Installation.
Anwendungsszenarien
1. Roboter-Greifer-Kontakterkennung
Verwenden Sie FSR402 als dünne Kontaktplatte an einem Roboter-Greiferfinger. Das Sketch liest einen Spannungsteiler aus und meldet, ob der Greifer ein Objekt berührt.
const int FORCE_PIN = A0; const int CONTACT_THRESHOLD = 260; void setup() { Serial.begin(115200); } void loop() { int raw = analogRead(FORCE_PIN); bool contact = raw > CONTACT_THRESHOLD; Serial.print("kraft_roh="); Serial.print(raw); Serial.print(" kontakt="); Serial.println(contact ? "ja" : "nein"); delay(100); }2. Kalibrierte Druckplatte
Nach der Messung der rohen ADC-Werte für keine Last und eine bekannte Last ordnet dieses Beispiel die Messung einem einfachen Druckprozentsatz von 0-100 zu.
const int FORCE_PIN = A0; const int RAW_EMPTY = 40; const int RAW_FULL = 820; void setup() { Serial.begin(115200); } void loop() { int raw = analogRead(FORCE_PIN); int percent = map(raw, RAW_EMPTY, RAW_FULL, 0, 100); percent = constrain(percent, 0, 100); Serial.print("druck_prozent="); Serial.println(percent); delay(200); }3. Kraft-Ereignis-Logger
Für Testvorrichtungen werden nur Ereignisse über einem Schwellenwert protokolliert, damit die serielle Ausgabe bei wiederholtem Drücken oder Belasten lesbar bleibt.
const int FORCE_PIN = A0; const int EVENT_THRESHOLD = 500; unsigned long lastEvent = 0; void setup() { Serial.begin(115200); } void loop() { int raw = analogRead(FORCE_PIN); if (raw > EVENT_THRESHOLD && millis() - lastEvent > 500) { Serial.print("Kraftereignis, roh="); Serial.println(raw); lastEvent = millis(); } delay(20); }Packliste
- 1 x FSR402 Folien-Drucksensor
FAQ
Q: Kann dieser Sensor als Präzisionswaage verwendet werden?
A: Er eignet sich am besten für relative Kraft-, Kontakt- und kalibrie
Rezensionen
Es gibt noch keine Rezensionen.