⚙️ SteadyWin GIM3505-8 – Kompakte Leistung für präzise Robotik
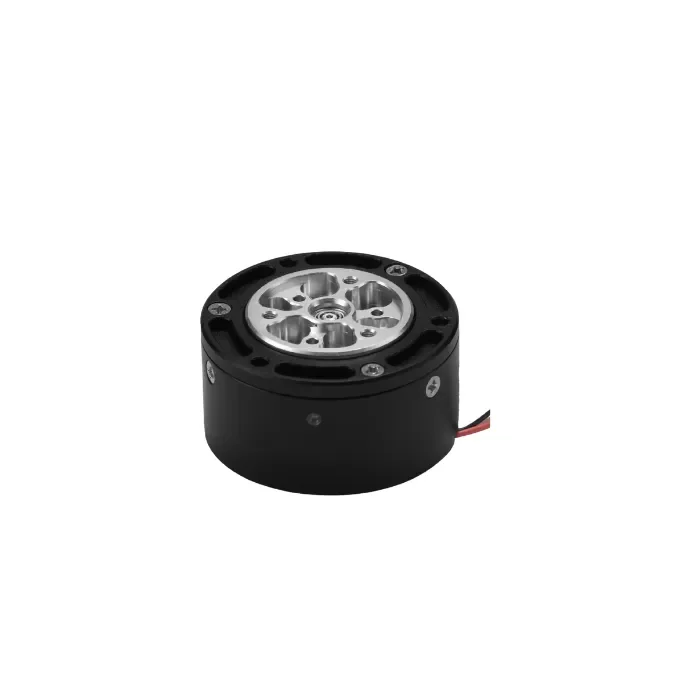
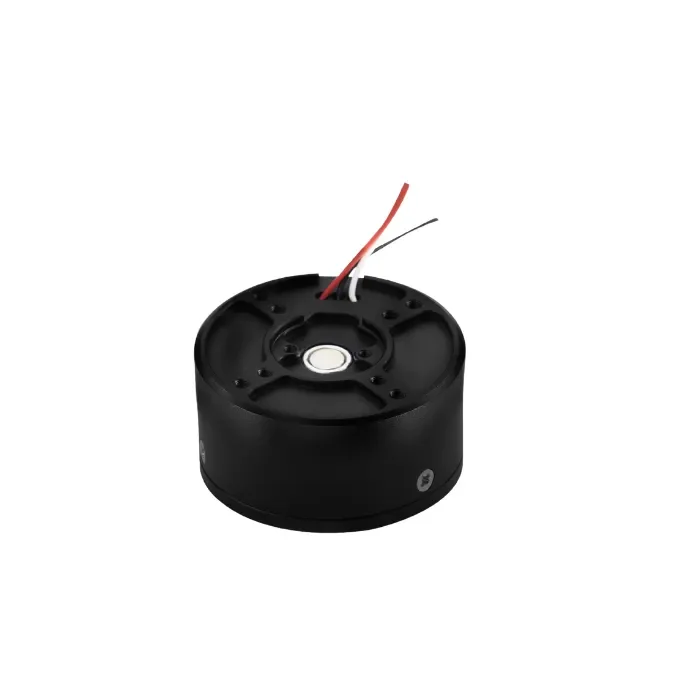
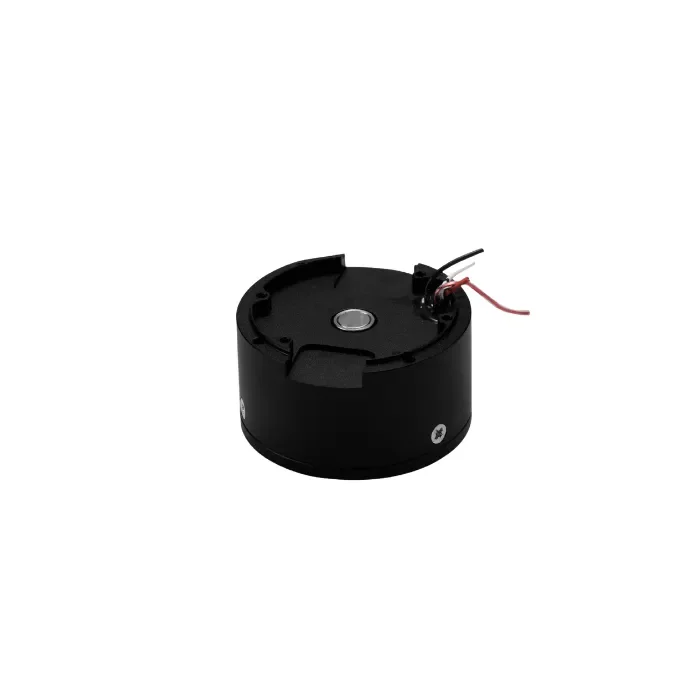
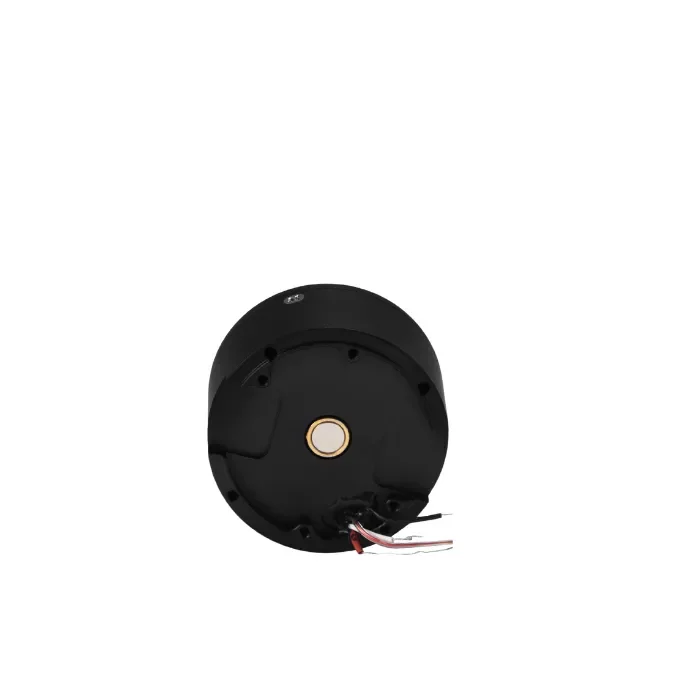
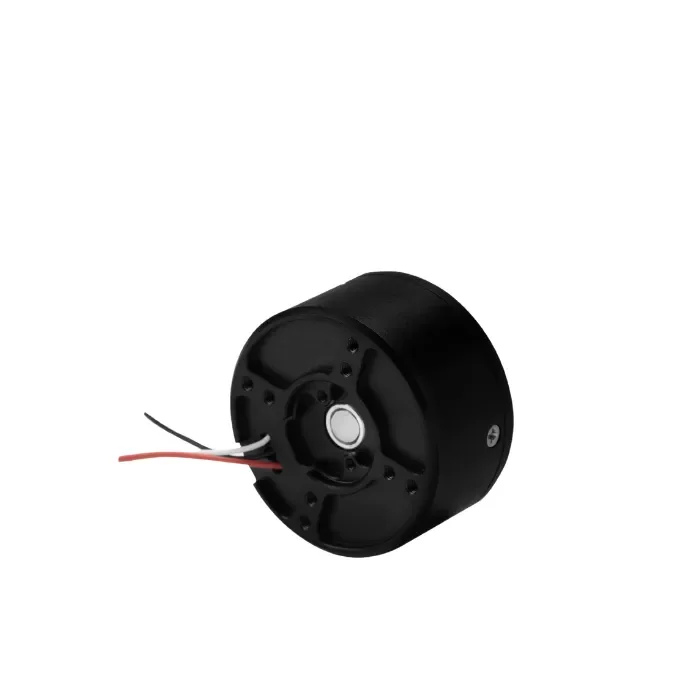
Der SteadyWin GIM3505-8 ist ein hocheffizienter Planetengetriebeschrittmotor, der für Robotik, Automatisierung und eingebettete Bewegungssteuerung entwickelt wurde. Mit 24V Eingang, 29W Ausgang und einem integrierten 8:1 Untersetzungsgetriebe liefert er stabiles Drehmoment und präzise Positionierung in einem kompakten Ø43 mm Formfaktor 🌀.
🔌 Optionale Treibermodule und 14-Bit-Magnetencoder ermöglichen geschlossene CAN-Bus-Regelung und machen ihn ideal für industrielle Anwendungen wie kollaborative Roboter, Exoskelette und mobile Plattformen.
Egal, ob Sie einen intelligenten Aktuator oder ein mehrachsiges Robotergelenk bauen, der GIM3505-8 bietet die Zuverlässigkeit und Reaktionsfähigkeit, die Sie benötigen – ohne Kompromisse bei Größe oder Effizienz 💡.
🌟 Hauptmerkmale
-
📦 Kompakt & kraftvoll Nur Ø43×30 mm groß und mit nur 97 g Gewicht ist dieser Motor maßgeschneidert für Mikrorobotik, tragbare Exoskelette und platzbeschränkte Automatisierungssysteme.
-
💪 Hohe Drehmomentleistung Liefert ein Nennmoment von 0,65 N·m und ein Haltemoment von bis zu 1,27 N·m, was eine stabile und reaktionsschnelle Leistung auch unter anspruchsvollen Lasten gewährleistet.
-
🧠 Integrierter Treiber Ausgestattet mit einer eingebauten GDS34-Treiberplatine, die CAN-Bus-Kommunikation für eine reibungslose Echtzeitsteuerung in Industrie- und Robotikanwendungen unterstützt.
-
🎯 Präzisionsencoder Verfügt über einen integrierten 14-Bit-Magnetencoder mit Optionen für externe Encoder-Integration und eine anpassbare Bremse – ideal für geschlossene Regelkreise.
-
🛡️ Für raue Bedingungen gebaut Bewertet mit IP54 für Staub- und Spritzwasserschutz und arbeitet zuverlässig über einen weiten Temperaturbereich von –20°C bis +80°C – bereit für den Feldeinsatz.
📊 Spezifikationen
| Funktion | Einheit | Wert |
|---|---|---|
| Modell | GIM3505-8 | |
| Wicklungsmethode | Δ / Y (aufgelistet) | |
| Wicklungsmethode (ausgewählt) | Y | |
| Modell der Treiberplatine | GDZ34 | |
| Nennspannung | V | 24 |
| Spannungsbereich | V | 12–40 |
| Nennleistung | B | 37 |
| Nenndrehmoment | N·m | 0.67 |
| Spitzendrehmoment (Stillstandsdrehmoment) | N·m | 1.79 |
| Nenn-Geschwindigkeit nach Reduzierung | U/min | 230 |
| Maximale Geschwindigkeit nach Reduzierung | U/min | 400 |
| Nennstrom | Ein | 1.53 |
| Spitzenstrom (Stillstandsstrom) | Ein | 3.99 |
| Phasen-zu-Phase Widerstand | Ω | 5.47 |
| Phasen-zu-Phase Induktivität | mH | 0.48 |
| Geschwindigkeitskonstante | U/min/V | 16.67 |
| Drehmomentkonstante | N·m/A | 0.44 |
| Anzahl der Polpaare | Paare | 11 |
| Übersetzungsverhältnis | 8:1 | |
| Getriebetyp | Planetengetriebe | |
| Material des Untersetzungsgetriebes | ALU | |
| Spiel des Untersetzungsgetriebes | Bogenminuten | 15 |
| Motorgewicht ohne Antrieb | g | 84 |
| Motorgewicht mit Antrieb | g | 97 |
| Größe ohne Antrieb | mm | Ø43 × 23.6 |
| Größe mit Antrieb | mm | Ø43 × 30 |
| Maximale axiale Belastung | N | 75 |
| Maximale radiale Belastung | N | 300 |
| Geräusch | dB | <60 |
| Kommunikation | CAN & RS-485 | |
| Zweiter Encoder (der zweite Encoder an der Abtriebswelle) | NEIN | |
| Schutzart (Motorschutzart) | IP54 | |
| Arbeitstemperatur | °C | -20 bis +80 |
| Auflösung des Encoders am Treiber | Bit | 14 Bit |
| Kann separaten Encoder unterstützen oder nicht | JA | |
| Kann kundenspezifische Bremsen unterstützen | JA |
Rezensionen
Es gibt noch keine Rezensionen.