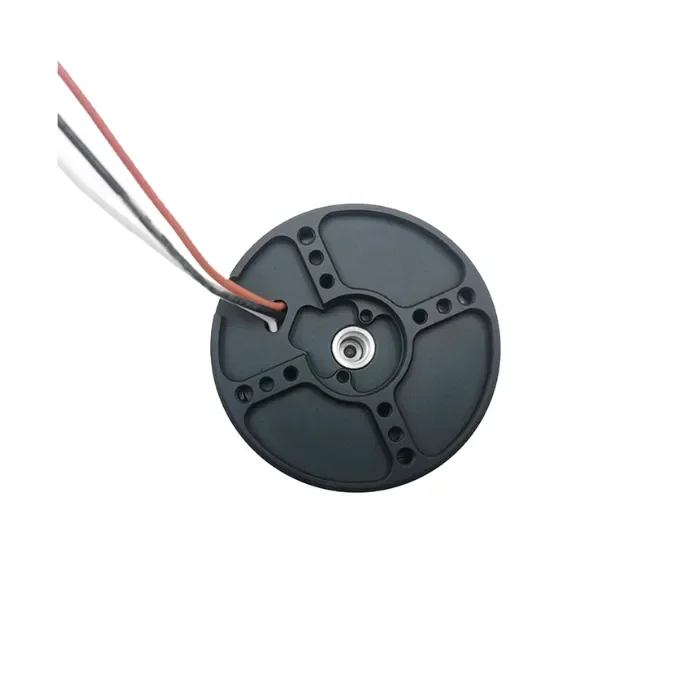
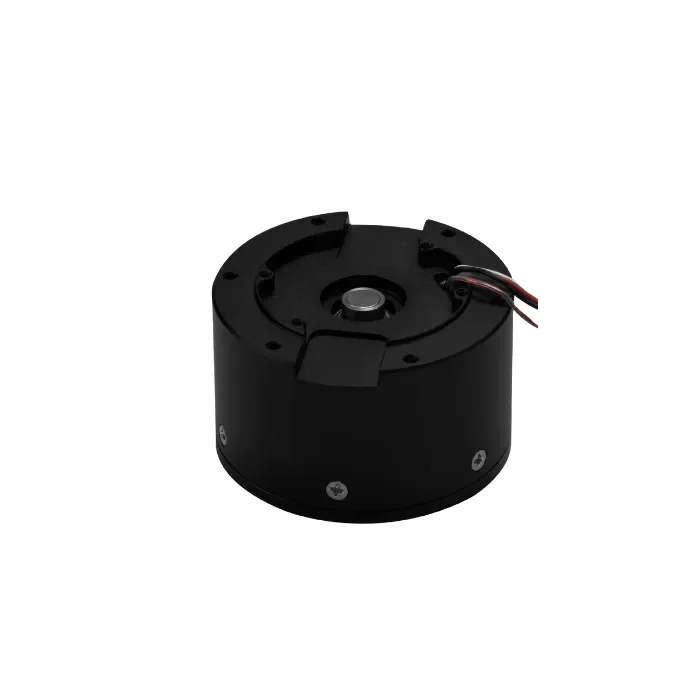
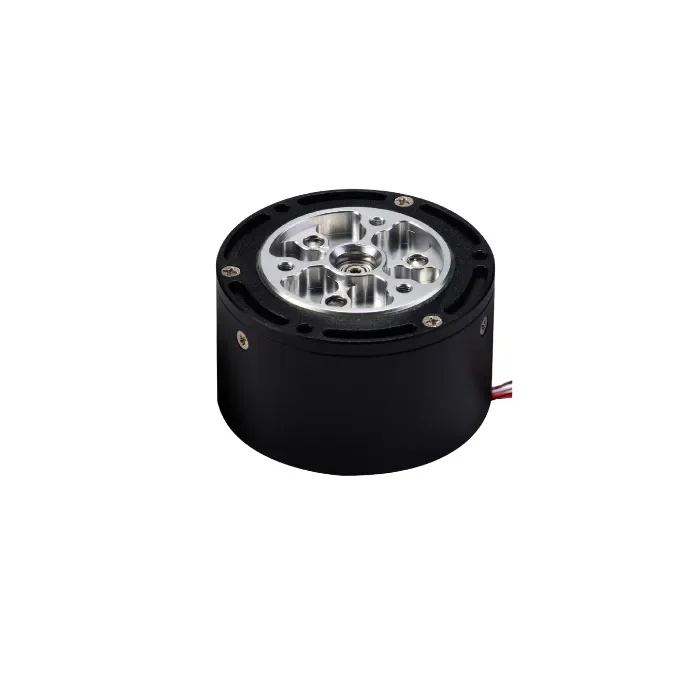
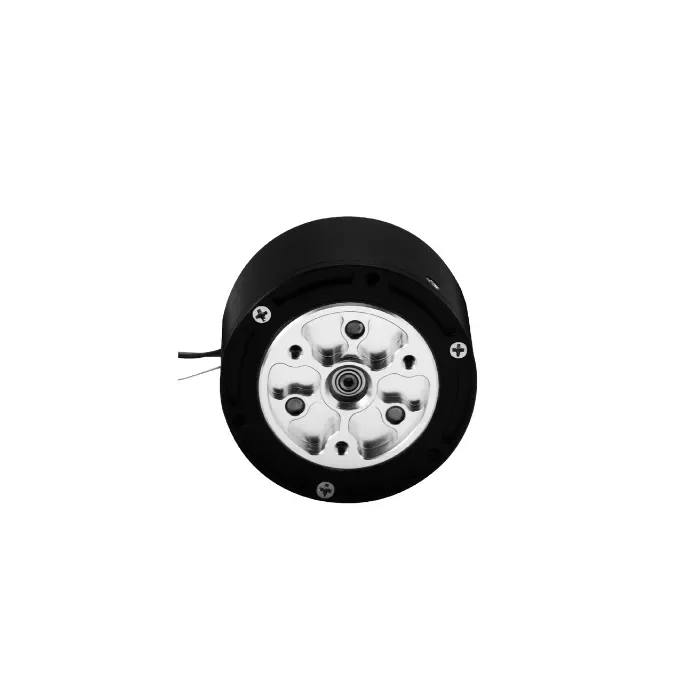
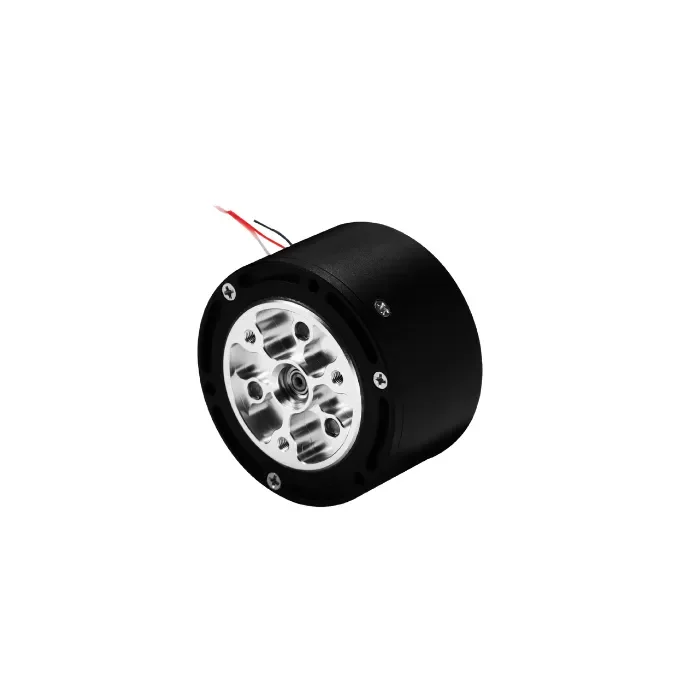
⚙️ Der GIM4310-10 von SteadyWin ist ein kompakter, leistungsstarker bürstenloser Gleichstrommotor, der für Roboter-Gelenke und dynamische Bewegungssteuerung entwickelt wurde. Mit einem präzisen Planetengetriebe und optionalem Bremssystem bietet er zuverlässiges Drehmoment, sanfte Übertragung und genaue Rückmeldung. Ideal für Vierbeiner-Roboter, Roboterarme und tragbare Exoskelette, ist dieser Motor CE-zertifiziert und IP54 bewertet für industrielle Robustheit.
🔧 Hauptmerkmale
-
Hohe Drehmomentdichte für kompakte Robotikanwendungen
-
Integriertes Planetengetriebe für effiziente Kraftübertragung ⚙️
-
Absolutgeber für präzises Positionsfeedback 📐
-
Optionales Bremssystem für erhöhte Sicherheit 🛑
-
Unterstützt CAN- & RS485-Kommunikationsprotokolle 🔌
-
Großer Spannungsbereich (12–48V) für flexible Integration ⚡
-
IP54-Schutz gegen Staub und Spritzwasser 🛡️
-
Anpassbare Wicklungs- und Bremsoptionen 🧩
📐 Technische Spezifikationen
| Parameter | GIM4310-10 V1.0 | GIM4310-10 V1.1 |
|---|---|---|
| Nennspannung | 24V | 24V |
| Spannungsbereich | 12–40V | 12–48V |
| Nennleistung | 31W | 55W |
| Nennmoment | 1,63 N·m | 2,05 N·m |
| Stillstandsdrehmoment | 7,98 N·m | 5,6 N·m |
| Nenn-Drehzahl (nach Untersetzung) | 101 U/min | 150 U/min |
| Maximale Geschwindigkeit (nach Untersetzung) | 212 U/min | 228 U/min |
| Nennstrom | 1.3 A | 2.3 A |
| Stillstandsstrom | 10.67 A | 6.8 A |
| Widerstand (Phase zu Phase) | 1.96 Ω | 1.89 Ω |
| Induktivität | 0.67 mH | 0.75 mH |
| Drehzahlkonstante | 8.83 U/min/V | 9.5 U/min/V |
| Drehmomentkonstante | 2.61 N·m/A | 0.96 N·m/A |
| Polpaare | 14 | 14 |
| Übersetzungsverhältnis | 10:1 | 10:1 |
| Getriebetyp | Planetengetriebe | Planetengetriebe |
| Getriebematerial | Stahl | Stahl |
| Spiel des Getriebes | 15 Bogenminuten | 15 Bogenminuten |
| Motorgröße (ohne Treiber) | Ø53 × 32 mm | Ø53 × 32 mm |
| Motorgröße (mit Treiber) | Ø53 × 38 mm | Ø53 × 38 mm |
| Motorgewicht (ohne Treiber) | 217 g | 217 g |
| Motorgewicht (mit Treiber) | 227 g | 227 g |
| Maximale Axialbelastung | 125 N | 125 N |
| Maximale Radialbelastung | 500 N | 500 N |
| Kommunikation | CAN & RS485 | CAN |
| Schutzart | IP54 | IP54 |
| Betriebstemperatur | –20°C bis +80°C | –20°C bis +80°C |
| Encoder-Auflösung | 14-Bit | 14-Bit |
| Zweite Encoder-Unterstützung | Nein | Nein |
| Separate Encoder-Unterstützung | Ja | Ja |
| Benutzerdefinierte Bremsunterstützung | Ja | Ja |
🧠 Anwendungsszenarien
-
🐾 Vierbeinige Roboter
-
🦿 Humanoide Roboter-Gelenke
-
🧍♀️ Exoskelette und tragbare Robotik
-
🛠️ Desktop-Automatisierungssysteme
-
🧪 Forschungs- und Bildungsrobotikplattformen
Rezensionen
Es gibt noch keine Rezensionen.